欢迎进入厦门欣仰邦科技有限公司官网!
0592-3564822


 0592-3564822
公司电话 : 0592-3564822
业务咨询 : 17850532774
雪崩振动监测解决方案面向高山峡谷、公路铁路沿线、景区、矿区、水电工程、边境通道、高山施工区及其他存在雪崩风险的区域,通过布设低频振动传感器、地震检波器、边缘数据采集终端及无线通信设备,对积雪破裂、雪体启动、雪体沿坡面运动以及雪体冲击地面产生的振动信号进行连续在线监测。
雪体发生破裂和下滑后,会通过雪层与地表之间的摩擦、雪块碰撞、雪体与岩石或植被碰撞以及雪体对地面的周期性冲击,将机械能传递到地层,并形成可以被振动传感器或地震检波器捕获的地面振动信号。国内外研究表明,地震或振动传感器可以用于雪崩事件识别、雪崩活动统计以及雪崩运动过程研究,多测点还可以利用事件到达时间差分析雪崩传播过程。
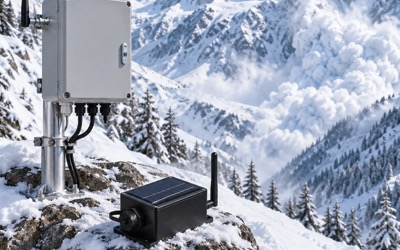
系统采用“现场感知、边缘计算、无线传输、平台分析、智能预警”的技术架构,通过连续波形采集、频谱分析、事件触发、多测点关联以及环境参数融合,实现雪崩振动事件的自动发现、记录、分析和告警。
需要特别说明的是,振动监测主要用于识别雪层破裂、雪体启动及雪崩运动过程,本质上属于雪崩事件监测和近实时预警技术。单独依靠振动数据不能可靠预测尚未发生的雪崩。如果项目需要进一步实现雪崩发生概率研判,应结合降雪量、积雪深度、雪温、气温、风速风向、雪水当量、坡度、坡向等数据建立多参数风险评价模型。
本方案主要实现以下监测目标:
雪崩监测区域通常海拔较高,冬季可能长期处于低温、强风、暴雪、结冰和高湿环境,因此现场设备需要具备低温启动、防水、防潮、防凝露、防冻以及较高等级的外壳防护能力。
雪崩产生的地面振动随着传播距离增加会快速衰减,小型雪崩或者距离传感器较远的雪崩信号可能十分微弱,因此需要采用高灵敏度低噪声振动传感器,并合理设计安装位置和传感器与地面的机械耦合方式。
雪崩发生具有明显随机性,无法仅依靠人工定时巡查,需要系统全年或者整个雪季持续运行,并保存异常事件发生前后的完整原始波形。
山区可能同时存在车辆、施工机械、游客活动、风振、雷电、落石、滑坡、飞机以及其他背景振动。系统不能简单以振动幅值超过固定阈值作为雪崩判断条件,而应综合分析频谱、持续时间、能量变化、多测点一致性和传播方向。
雪崩高风险区域通常交通不便,因此设备需要具备自动采集、自动存储、自动通信、远程参数设置、设备状态监测、掉线缓存和故障告警功能。
雪崩启动后运动速度可能很快,因此数据处理不能完全依赖云端。现场采集终端应具备边缘分析能力,在发现明显异常后立即完成事件识别和告警上传。
系统采用多点阵列式振动监测方法。根据雪崩危险区的地形条件,将监测点分别部署于雪崩起始区、流通区和下游重点保护区附近。
在容易形成雪板破裂和雪体启动的坡面附近布设高灵敏度振动监测点,用于检测雪层破裂和初始运动产生的微弱振动。
沿主要雪崩通道布设多个振动监测点,通过雪体经过不同监测位置的时间差判断雪崩传播方向和运动过程。
在道路、铁路、建筑物、景区入口以及其他重点保护对象上游设置监测节点,用于判断雪崩是否进入危险距离,并为交通管制和人员疏散提供触发信息。
对于重要项目,可进一步接入雪深、降雪量、气温、雪温、风速风向、空气压力、次声、视频等监测设备,形成振动、气象、积雪、次声和图像多源融合监测系统。
雪崩振动监测的核心原理是雪体运动与地面之间的机械能耦合。
雪层产生裂纹、雪板断裂或者大面积雪体开始运动时,雪体内部发生破裂和颗粒重新排列,并向地层传递弹性波。雪体进入快速运动阶段以后,大量雪块不断与坡面、岩石、树木以及其他雪块发生碰撞,使地面持续产生宽频振动。
研究发现,不同雪崩类型的地震频谱特征存在差异。例如部分粉雪型雪崩的主要地震能量集中在较低频率范围,而湿雪型雪崩可能包含更多较高频率能量。因此工程系统不宜只监测单一频点,而应保存一定带宽范围内的完整振动信号,并进行时频联合分析。
系统通过高速采样获得振动时间序列:
a(t)=振动加速度时间序列
进一步计算振动均方根值:
Arms=sqrt((1/N)×Σa(i)²)
计算窗口振动能量:
E=Σa(i)²
同时利用快速傅里叶变换FFT或者短时傅里叶变换STFT,将时域振动信号转换为时频谱,获得不同频段的振动能量。
系统可以进一步提取峰值加速度PGA、峰值振动速度PGV、RMS、峰峰值、持续时间、主频、频谱质心、低频能量、中频能量、高频能量、频带能量比、峭度、偏度以及STA/LTA短长时能量比等特征。
利用多个监测点之间的触发时间差,可进一步分析事件传播:
V=D/ΔT
其中V为雪体沿监测方向的平均传播速度,D为两个监测节点之间的路径距离,ΔT为同一雪崩事件到达两个节点的时间差。利用地震传感器时间差和相关分析研究雪崩传播速度已有相关实验研究基础。
| 序号 | 设备名称 | 主要用途 | 配置建议 |
|---|---|---|---|
| 1 | 三轴低频振动传感器 | 采集X、Y、Z三个方向地面振动 | 每个监测点1套 |
| 2 | 高灵敏度地震检波器 | 检测低频弱振动和远距离雪崩地震信号 | 重点区域选配或与加速度计组合 |
| 3 | 振动数据采集终端 | 高速AD转换、波形采集、边缘分析 | 每个监测点1套 |
| 4 | GNSS授时模块 | 统一各监测节点时间基准 | 多点速度分析项目建议配置 |
| 5 | 无线通信模块 | 4G、5G、NB-IoT、LoRa或其他网络数据传输 | 根据现场网络条件配置 |
| 6 | 工业边缘计算网关 | 事件识别、多传感器融合、数据上传 | 根据监测规模配置 |
| 7 | 低温电源系统 | 为监测节点提供稳定电源 | 每个监测节点配置 |
| 8 | 防护机箱 | 防水、防雪、防潮、防凝露 | 每个监测节点配置 |
| 9 | 积雪深度传感器 | 监测积雪深度变化 | 选配 |
| 10 | 自动气象站 | 监测气温、湿度、风速、风向、气压、降雪等 | 风险预测项目建议配置 |
| 11 | 次声传感器 | 检测雪崩产生的低频空气压力波 | 重要项目建议配置 |
| 12 | 视频监控设备 | 事件图像验证及现场状态查看 | 条件允许时配置 |
| 参数 | 推荐指标 |
|---|---|
| 测量轴数 | X、Y、Z三轴 |
| 加速度量程 | ±2 g,±4 g或更高量程可选 |
| 测量精度 | 建议≤±0.5%FS,具体以传感器校准证书为准 |
| 分辨率 | 建议优于0.1 mg |
| 频率响应 | 建议覆盖0.5~100 Hz,重点项目可扩展至0.1~200 Hz |
| 采样频率 | 200 Hz、500 Hz或更高,可配置 |
| 同步误差 | 多节点速度分析时建议≤1 ms |
| 工作温度 | 建议-40℃~+70℃,高寒地区可选更低温型号 |
| 防护等级 | 建议IP67或以上 |
| 参数 | 推荐指标 |
|---|---|
| 测量类型 | 地面振动速度 |
| 自然频率 | 2 Hz、4.5 Hz或根据项目选择 |
| 有效频率范围 | 建议覆盖约2~100 Hz以上 |
| 速度测量范围 | 工程选型可按±100 mm/s或项目需求配置 |
| 灵敏度误差 | 建议≤±5% |
| 阻尼一致性 | 按传感器校准技术指标确定 |
| 工作温度 | 建议-40℃~+70℃ |
| 安装方式 | 埋地、岩体固定或专用地震传感器基座 |
地震加速度检波器以及振动数据采集和校准可参考现行国家标准GB/T 32654-2016、GB/T 32335-2015以及GB/T 20485系列标准。
| 参数 | 推荐指标 |
|---|---|
| 模拟输入 | 不少于3通道 |
| ADC分辨率 | 24 bit推荐 |
| 采样率 | 200~1000 SPS可配置 |
| 数据缓存 | 支持本地循环存储 |
| 事件预触发 | 建议10~60 s可配置 |
| 事件后触发 | 建议60~300 s可配置 |
| 时间同步 | GNSS/NTP |
| 通信方式 | 4G/5G/Ethernet/LoRa等可选 |
| 工作模式 | 连续采集+边缘事件识别 |
| 远程维护 | 支持远程参数配置及设备诊断 |
以上硬件指标属于方案设计推荐值,并非所有项目必须采用完全相同的参数。项目实施前应根据雪崩规模、监测距离、地质条件、安装位置、环境振动背景及现场试验结果进行最终选型和标定。
收集历史雪崩资料、数字高程模型、坡度、坡向、积雪资料、气象资料和道路建筑物分布信息,确定潜在雪崩起始区、主要运动通道和堆积区。
根据危险区域范围设计传感器阵列。原则上优先在能够形成良好地面振动耦合的位置安装传感器,避免安装在松散浮雪、松散填土以及容易产生结构共振的位置。
固定式长期监测设备宜与稳定岩体或密实地基形成可靠机械耦合。研究型项目也可在雪层内部布置传感器,用于监测雪层内部破裂过程。相关雪崩监测试验已经证明,部署于雪崩起始区附近的地震传感器能够记录包括较小雪崩在内的事件。
系统安装完成后首先运行一定时间,采集无雪崩情况下的背景振动,包括风振、车辆、施工、落石以及人员活动等信号,形成每个监测点独立的背景噪声模型。
系统根据不同时间段的背景RMS、频带能量和噪声标准差动态调整事件触发阈值。
可以采用:
T=μ+kσ
其中μ为背景特征平均值,σ为背景特征标准差,k为灵敏度系数。工程初期可选择3~6之间进行试运行,再通过实际数据优化。
当STA/LTA、RMS、峰值、能量或者特定频带能量达到触发条件后,边缘终端立即将该时间段标记为候选事件,并保存事件前后的完整原始波形。
如果只有一个传感器出现极短脉冲,而其他监测点没有相应变化,系统可以降低事件可信度。如果沿雪崩通道多个节点按照空间顺序先后触发,则大幅提高雪崩事件可信度。
云平台进一步结合振动波形、频谱、事件持续时间、传播方向以及气象和积雪数据完成事件分类,并按照预警等级自动通知相关管理人员。
分析原始振动波形、峰值、峰峰值、RMS、均值、方差、峭度和持续时间,判断振动强度及事件发展过程。
通过FFT将振动信号转换为频域数据,分析主频和不同频段能量分布。
雪崩属于典型非平稳振动过程,单独进行FFT可能无法完整描述整个过程,因此系统采用STFT或其他时频分析方法生成时间—频率—能量谱图。
已有雪崩研究显示,雪崩地震信号的频率结构会随雪体接近传感器以及雪崩类型变化,因此时频演化特征可以作为识别雪崩的重要依据。
采用短时平均能量与长时背景平均能量比值识别突然出现的异常振动:
R=STA/LTA
当R持续超过设定阈值时启动事件记录。
计算多个振动节点之间的相关系数及时间延迟,判断不同节点记录的信号是否来自同一个事件。
对于布设在同一雪崩通道上的多个监测节点,可以根据事件到达时间差以及节点间距离估算雪体沿坡面传播速度。
系统统计每日、每周、每月及整个雪季的振动事件次数、振动强度、持续时间以及疑似雪崩次数,形成雪崩活动指数。
对于综合监测项目,可以建立:
雪崩风险指数ARI=f(SD,SF,T,ST,W,V,E)
其中SD表示积雪深度,SF表示近期新增降雪,T表示气温,ST表示雪温,W表示风场指标,V表示振动异常指标,E表示历史事件与地形风险因子。
该模型中的权重应依据项目所在地历史雪崩数据、专家经验和实测数据训练确定,不建议在不同地区直接套用统一权重。
雪崩振动监测不建议使用单一固定加速度值作为全国通用报警阈值。不同山区的地质结构、传感器安装方式、背景振动、雪层条件以及传感器距离存在较大差异,应通过现场背景测试和历史事件反演建立本地化阈值。
单个监测点振动能量明显高于背景水平,但持续时间较短或者尚未形成多测点关联。
系统动作:保存波形,提高采样和分析等级,进入持续观察状态。
一个或多个监测点连续出现异常振动,信号持续时间、频谱结构或者能量变化与普通瞬态干扰明显不同。
系统动作:向管理平台发送异常事件信息,并联动其他传感器进行确认。
多个监测点在合理时间窗口内按照坡面空间顺序先后出现具有相关性的振动事件,同时事件能量持续增长,传播方向与已知雪崩通道一致。
系统动作:立即向值班人员和相关管理部门发送雪崩预警,建议启动现场视频核验、道路管控和人员疏散程序。
雪崩起始区、流通区以及下游监测节点依次触发,或者振动、视频、次声及其他监测手段共同确认雪崩正在向重点保护目标运动。
系统动作:立即触发最高级别报警,可与声光报警、交通信号、道闸、应急广播和管理平台联动。
实际工程中具体预警等级、阈值及应急动作必须由建设单位结合当地雪崩风险评估结果、应急预案和管理权限最终确定。
振动监测通过检测地面传播的机械波进行工作,不依赖可见光,因此夜间、降雪、大雾等天气条件下仍然可以运行。
设备可长期部署于偏远山区,自动完成数据采集、事件分析和远程上传。
系统不仅输出报警结果,同时保存原始波形和频谱,可用于事件复核和科研分析。
通过多个传感器组成阵列,可以从单纯判断“是否振动”升级到判断事件传播方向和传播过程。
通过时域、频域、时频域、多站相关和环境数据联合分析,可减少单一阈值监测产生的误报警。
边缘计算终端可以直接在现场进行事件识别,无需所有原始数据上传服务器以后再进行判断。
系统可以与次声、气象、积雪深度、视频、雷达等设备融合,形成多维雪崩监测网络。
通过持续自动监测提高雪崩事件发现速度,为危险区域人员撤离、道路封闭和应急处置争取时间,降低人员伤亡风险。
改变过去依靠人工巡查和事后调查的管理方式,实现雪崩活动数字化、在线化和可追溯管理。
对于公路和铁路项目,可以根据实时监测结果辅助制定道路封闭和恢复通行决策,减少完全依赖人工经验造成的管理不确定性。
连续记录的振动数据可以用于研究雪崩启动、传播、速度变化、雪崩规模及不同雪崩类型的动力学特征。
系统长期运行以后可逐步形成当地独有的雪崩振动特征数据库,为机器学习模型和本地化雪崩风险模型提供训练数据。
通过振动、气象、积雪和视频等多源数据联合应用,可逐步建立从环境监测、事件识别、风险分析到应急联动的雪崩灾害监测体系。
目前国内尚没有专门针对“雪崩振动在线监测系统”的单一国家标准,因此工程建设可根据振动测量、地震检波器、传感器校准、自然灾害分类、监测预警系统以及户外设备环境适应性等相关标准进行设计。
1. GB/T 32335-2015《机械振动与冲击 振动数据采集的参数规定》:可用于振动数据采集参数设计。该标准目前为现行国家推荐标准。
2. GB/T 32654-2016《地震加速度检波器》:可作为地震加速度检波器性能及技术要求的重要参考,目前为现行国家推荐标准。
3. GB/T 20485.42-2018《振动与冲击传感器校准方法 第42部分:高精度地震计的重力加速度法校准》:适用于相关高精度地震传感器校准参考,该标准经2026年复审继续有效。
4. GB/T 20485.43-2021《振动与冲击传感器校准方法 第43部分:基于模型参数辨识的加速度计校准》:可用于加速度传感器动态校准技术参考。
5. GB/T 20485.32-2021《振动与冲击传感器校准方法 第32部分:谐振测试 用冲击激励测试加速度计的频率和相位响应》:可作为加速度计频率响应测试参考。
6. GB/T 44453-2024《信息技术服务 数字化转型 跨灾种监测预警系统技术要求》:可用于综合灾害监测预警平台、数据融合和系统架构设计参考,该标准自2025年4月1日起实施。
7. GB/T 28921-2012《自然灾害分类与代码》:可用于自然灾害基础分类及系统数据标准化,目前处于现行并修订状态。
8. GB/T 4208-2017《外壳防护等级(IP代码)》:可作为户外传感器、数据采集终端及防护机箱防尘防水设计参考。
9. GB/T 2423系列《环境试验》:可用于设备低温、高温、温度变化、湿热等环境适应性验证。
10. GB/T 17626系列《电磁兼容 试验和测量技术》:可用于数据采集终端、通信终端及其他电子设备的静电放电、浪涌、射频干扰等电磁兼容设计与试验参考。
具体项目还应结合项目所在地交通、自然资源、气象、应急管理等主管部门的相关规范以及建设单位技术要求执行。
[1] van Herwijnen A., Schweizer J. Monitoring avalanche activity using a seismic sensor. Cold Regions Science and Technology, 2011, 69(2-3):165-176. DOI:10.1016/j.coldregions.2011.06.008。该研究通过地震传感器长期记录雪崩活动,证明了振动/地震监测用于雪崩自动监测的可行性。
[2] Vilajosana I., Khazaradze G., Suriñach E., Lied E., Kristensen K. Snow avalanche speed determination using seismic methods. Cold Regions Science and Technology, 2007, 49(1):2-10. DOI:10.1016/j.coldregions.2006.09.007。研究利用不同位置地震传感器的时间差及相关分析估算雪崩传播速度。
[3] Marchetti E., van Herwijnen A., Christen M., Silengo M.C., Barfucci G. Seismo-acoustic energy partitioning of a powder snow avalanche. Earth Surface Dynamics, 2020, 8:399-411。研究表明雪崩运动过程中会同时向地面辐射地震波并向大气辐射次声波,为振动与次声联合监测提供了实验依据。
[4] Seismic signal characterization of snow avalanches using distributed acoustic sensing in Grasdalen, western Norway. Natural Hazards and Earth System Sciences, 2025。相关研究进一步分析了不同雪崩类型的地震信号及频率特征,并总结了利用阵列信号进行雪崩识别和定位的研究进展。
[5] GB/T 32335-2015《机械振动与冲击 振动数据采集的参数规定》。
[6] GB/T 32654-2016《地震加速度检波器》。
[7] GB/T 20485系列《振动与冲击传感器校准方法》。
[8] GB/T 44453-2024《信息技术服务 数字化转型 跨灾种监测预警系统技术要求》。
某高海拔山区公路冬季降雪量较大,公路上方分布多处大坡度积雪区域。历史上强降雪以后曾出现雪体沿山沟快速下滑并覆盖道路的情况。由于山区天气变化快,夜间及暴雪期间人工巡查困难,因此需要建设自动化雪崩监测系统。
项目首先根据历史雪崩痕迹、地形坡度和沟谷走向划分雪崩起始区、流通区和公路上游预警区。
在雪崩起始区附近设置第一组高灵敏度振动监测节点,用于检测积雪破裂和初始雪体运动;在主要雪崩沟中部设置第二组振动节点,用于确认雪体已经进入主要运动通道;在距离公路一定安全距离的上游区域设置第三组监测节点,用于应急预警。
所有节点采用统一时间同步。正常情况下系统连续记录低采样背景数据,同时利用边缘算法计算RMS、STA/LTA和不同频带能量。
某次持续降雪以后,起始区监测节点首先检测到持续增强的低频异常振动。数秒后,中部节点出现具有相似频谱结构的振动信号,随后下游节点发生明显触发。
系统根据三个区域节点的触发时间顺序、多节点相关性以及振动能量持续增长特征,将原本的“单点异常”升级为“疑似雪崩运动事件”,并根据监测节点之间的距离和时间差估算雪体传播速度。
同时,平台调用气象站数据发现近期新增积雪量明显增加,进一步提高事件可信度。当第三组节点确认雪体继续向下游运动后,平台启动高级别预警,通过管理平台和移动终端向值班人员发送报警信息。
事件结束后,平台完整保留整个雪崩过程的原始振动波形、频谱、触发时间、节点顺序和环境数据。管理人员可以利用这些数据重新分析雪崩运动过程,并根据真实事件不断调整系统阈值。
经过一个雪季运行以后,系统逐步建立当地车辆、风振、落石以及雪崩事件的特征数据库。后续算法不再单纯依赖振动幅值,而是综合事件持续时间、频谱结构、多点相关性、传播方向以及环境条件进行判断,从而持续提高雪崩识别准确性。
该案例体现了雪崩振动监测系统的核心价值:不是简单安装一个振动传感器进行超限报警,而是通过传感器阵列、连续波形采集、边缘分析、多点关联以及多源环境数据融合,将普通振动监测升级为具有事件识别、传播分析和辅助决策能力的雪崩智能监测系统。
上一篇:爆破监测振动采集方案
 排插式LoRa转4G智能网关
 无线远程压力采集终端
 LoRaWAN无线远程液位传感器
 无线智能消防栓水压监测
 GNSS地质灾害监测站
 一体化倾斜伏倒检测仪
 地表裂缝监测仪
 无线4g倾斜传感器(内置电池)
 卫星物联网传输数据采集主机
 智能水位控制器
 智能主机环境数据4G采集仪
 S-CGC5低功耗温湿度监控
 4G喷灌滴灌流量计
 土壤热流计热通量传感器
 有线波载64路阀门集中控制器
 S-PSVF 电池供电4G无线阀门控制
 水位地灾拍照雷达一体化水位
 水中硼线上自动分析仪
 水中镍线上分析仪传感器
 水质铬自动分析仪传感器
 美丽乡村水质物联网平台
 智能井盖管理软件平台
 S-DZJC监测与预警服务平台
 负氧离子LED显示发布系统
 在线式智能一级声级计噪声监
 噪音扬尘监测系统
 太阳能供电电流电压远程监控
 超声波风速风向,温湿度,噪声

 在线咨询 9:00-18:00