欢迎进入厦门欣仰邦科技有限公司官网!
0592-3564822


 0592-3564822
公司电话 : 0592-3564822
业务咨询 : 17850532774
高山雪崩起动区、雪崩源头坡面、无人雪崩沟上游及高海拔积雪区通常远离道路和居民点,现场环境恶劣、交通困难、冬季人员难以长期进入,但这些区域往往是雪崩最早发生雪体失稳、断裂、塌落和初始滑移的位置。
当积雪层局部失稳、雪檐坍塌、雪体断裂或大规模雪体开始沿坡面运动时,雪体与基岩、土体、沟床、岩块、林木及地形突变位置发生机械作用,会将部分运动能量耦合到地表与浅层岩土中,形成具有一定时间、幅值和频谱特征的地表振动或地震式信号。
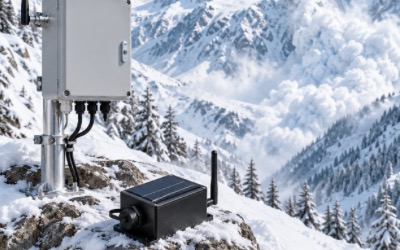
通过在雪崩源头附近的稳定岩体、坚实土层或沟谷两侧安全位置布设高灵敏三轴振动监测节点,可以在不进入雪崩主冲击区的情况下,连续拾取雪体活动产生的地振动信号,实现高山无人区雪崩事件自动发现。
传统雪崩源头区域监测存在以下问题:
因此,需要建设以三轴微振动拾取、边缘事件识别、多节点阵列、低功耗太阳能供电和远程通信为核心的雪崩源头无人区地震式拾振监测系统,实现对雪体初始运动及后续雪崩动态过程的长期无人值守感知。
在雪崩源头区、起动区外围、雪崩沟上游及关键传播路径两侧布设多个三轴地表振动监测节点,对地表和浅层岩土振动进行长期连续监测。
通过现场边缘计算识别疑似雪崩振动事件,并利用多节点时序、振动强度、频谱特征及三轴响应进行综合判断,再与次声、视频、雪深、雪荷载、雪温和气象信息结合,实现雪崩源头区域无人值守事件发现与复核。
源头区域人工可达性低,系统需要长期独立运行,在无人条件下自动完成采集、事件判断、存储和数据上传。
雪崩起动阶段产生的地表振动可能明显弱于大规模雪体高速冲击阶段,因此传感器应具备较高分辨率,并通过稳定地基耦合提高有效信号获取能力。
雪体运动引起的地振动并非单一方向。系统同时采集X、Y、Z三轴数据,可比较水平、垂向和合成振动特征,为事件分类提供更多信息。
监测不应仅以瞬间超过某个加速度阈值作为雪崩判断依据,而应综合背景噪声、STA/LTA、持续时间、峰值、RMS、频谱、频带能量和三轴一致性进行事件识别。
大型雪崩源区和沟谷建议布设多个节点。多个节点出现具有合理时间关系和相似事件特征的振动信号时,可提高雪崩事件确认可信度。
需要重点识别车辆、爆破、落石、溪流、施工设备、人员活动和其他地面扰动的振动特征,避免将所有地振动均识别为雪崩。
无人区通常没有市电,应采用太阳能与低温储能系统,并充分考虑冬季低温容量下降、太阳能板积雪及连续阴雪天气。
公网信号不足时可采用LoRa汇聚、NB、北斗或卫星等项目化通信方式,并保持本地数据采集独立运行。
系统采用“源区地振动感知—边缘拾振采集—事件识别—多节点复核—远程通信—平台分析—多源雪崩监测联动”的总体技术架构。
在雪崩源头坡面外围、稳定岩体、雪崩沟两侧或能够有效传递地震式振动的位置安装S-CG-AVM01三轴振动监测节点。
传感器持续采集X、Y、Z三轴加速度信号,边缘计算主机实时进行背景噪声估计、合成加速度计算、数字滤波、STA/LTA分析、峰值和RMS计算以及频带能量分析。
当一个节点出现疑似雪崩振动事件时,系统保存事件前后完整数据;当多个节点依次出现具有时序关联的类似事件时,可提高雪崩活动确认等级。
事件摘要首先通过低带宽通信链路上传,完整原始波形可按照事件等级、网络状态和平台策略分批上传。
总体技术路线为:
雪层失稳/雪体滑动 → 地表与浅层岩土振动 → 三轴MEMS拾振 → 数字滤波 → STA/LTA/能量触发 → 事件切片 → 三轴特征提取 → 多节点一致性分析 → 多源复核 → 事件分级 → 平台告警。
源区拾振感知层:
三轴MEMS加速度计 + 刚性耦合底座
现场采集层:
X/Y/Z同步采集 + 数字滤波 + 温漂补偿 + 零点修正
边缘计算层:
背景噪声估计 + 合成加速度 + STA/LTA + 峰值 + RMS + 频带能量
事件识别层:
阈值触发 + 能量触发 + 持续时间 + 频谱特征 + 三轴一致性
阵列分析层:
多节点统一时间基准 + 到时对比 + 幅值对比 + 事件一致性
通信层:
RS485 / 4G / NB / LoRa / 可扩展北斗或卫星通信
供电层:
太阳能 + 低温储能 + 低功耗边缘节点
平台层:
实时数据 + 事件中心 + 地图 + 时频分析 + 多点对比 + 设备状态
综合雪崩监测层:
振动 + 次声 + 雪崩雷达 + 视频 + 雪深 + 雪荷载 + 雪温 + 气象
| 监测内容 | 监测方法 | 主要用途 |
|---|---|---|
| X轴振动加速度 | 三轴MEMS加速度传感器 | 监测一个水平方向地表振动响应 |
| Y轴振动加速度 | 三轴MEMS加速度传感器 | 监测另一水平方向振动响应 |
| Z轴振动加速度 | 三轴MEMS加速度传感器 | 监测垂向地表振动响应 |
| 合成加速度 | 三轴数据计算 | 评价整体振动强度 |
| 峰值加速度 | 事件时间窗统计 | 评价事件瞬时振动强度 |
| RMS | 事件窗口计算 | 评价事件有效振动水平 |
| STA/LTA | 短时/长时能量比算法 | 识别背景中突发地震式事件 |
| 事件持续时间 | 事件起止识别 | 区分瞬态落石与持续雪体运动等事件 |
| 频谱 | FFT分析 | 提取事件主要频率组成 |
| 频带能量 | 数字滤波与能量积分 | 进行事件分类和背景噪声区分 |
| 多节点到时 | 统一时间戳 | 分析同一振动事件在阵列中的传播时序 |
| PPV | 项目化可选计算 | 用于振动事件强度评价与对比 |
| VC | 项目化可选计算 | 用于振动状态项目化评价 |
雪层发生断裂、雪檐坍塌或雪体沿坡面滑移后,运动雪体与地表、基岩、沟床、岩石和植被不断发生碰撞、摩擦和冲击。
这些机械作用产生的部分能量会以弹性振动形式向地表及浅层岩土传播,从而形成可被地面振动传感器拾取的雪崩地震式信号。
传感器内部微机械质量块在地面振动作用下产生惯性位移,通过芯片内部电容或其他敏感结构变化获取X、Y、Z三个方向的加速度。
传感器内部32bit CPU完成滤波、温度漂移补偿和零点修正后输出数字加速度。
三轴合成振动量可表示为:
A = sqrt(Ax² + Ay² + Az²)
其中Ax、Ay、Az分别为三个方向加速度。
地震学监测中常采用短时平均与长时平均比值进行突发事件检测:
R = STA / LTA
系统持续估计背景振动水平。当短时间窗内的振动能量相对于长期背景明显增加,并超过项目阈值后,可进入疑似事件状态。
实际系统不建议仅依据STA/LTA单一参数,应结合振动幅值、持续时间和频谱等信息。
对不同目标频段内的振动信号计算能量:
E = ∫a²(t)dt
可以用于比较不同雪崩事件的相对强度,并作为事件分类特征之一。
事件发生后分别计算X、Y、Z和合成加速度的最大峰值及RMS值,用于描述事件振动强度。
对事件切片进行FFT,可获得主要频率和频带能量分布,用于区分不同类型的地面振动源。
比较三个轴向的峰值、RMS和能量比例,可保留比单轴拾振更完整的运动方向和振动响应信息。
若节点N1、N2、N3在合理时间窗口内依次检测到相似频谱和持续时间的事件,则系统可提高该事件的可信等级。
多节点判断可综合:
事件时间 + 峰值 + RMS + 持续时间 + 频带能量 + 三轴特征
采用多个同步节点时,可记录:
t1、t2、t3……tn
比较各节点的事件到时顺序,可以辅助判断扰动传播方向。
如果项目要求进行更高精度震源定位,需要采用更高精度统一授时、合理阵列几何和针对现场传播速度建立定位模型,不应仅依赖普通节点时间戳直接声称获得精确雪崩源坐标。
针对雪崩源头无人区,推荐采用多级事件识别机制。
| 状态 | 典型条件 | 系统动作 |
|---|---|---|
| 背景状态 | 振动处于历史背景范围 | 保持低功耗连续采集 |
| 振动异常 | 单节点STA/LTA或振动能量明显升高 | 保存事件前缓存并进入事件采集 |
| 疑似雪体活动 | 幅值、持续时间及频谱满足初步条件 | 上传事件摘要并查询其他节点 |
| 多节点事件 | 多个节点出现具有时间关联的相似振动 | 提升事件可信等级 |
| 多源确认 | 振动同时得到次声、雷达或视频等验证 | 形成高可信雪崩动态事件 |
| 重大事件 | 振动强度、持续时间和多节点范围明显增大 | 启动下游综合雪崩预警联动 |
| 事件结束 | 各节点恢复至稳定背景水平 | 结束事件并自动形成事件记录 |
长期监测雪崩源区地表X、Y、Z三个方向的微振动。
持续更新各节点的正常振动背景,为动态阈值和事件识别提供依据。
采用循环缓存保存触发前一段时间的数据,避免丢失雪崩起始阶段。
支持地震式短时/长时能量比事件检测。
可同时使用阈值、能量、持续时间及频谱等特征。
提取三个方向以及合成加速度的峰值、RMS和持续时间。
保存事件频率结构,为雪崩、落石、车辆和其他干扰源区分提供数据。
多个三轴振动节点沿雪崩源区和运动通道形成拾振阵列。
根据幅值、能量、持续时间和节点数量形成项目化事件等级。
通信中断时继续记录事件和设备日志。
网络恢复后按照事件优先级自动上传。
监测供电、电池、太阳能、温度、通信和存储状态。
| 设备组成 | 配置建议 | 主要功能 |
|---|---|---|
| S-CG-AVM01三轴振动监测节点 | 核心配置 | 地表三轴振动拾取和雪崩事件感知 |
| 工业级三轴MEMS加速度计 | 核心配置 | X/Y/Z同步振动测量 |
| 刚性耦合底座 | 核心配置 | 保证传感器与岩体或坚实土体有效机械耦合 |
| 边缘计算主机 | 标准配置 | 数据采集、STA/LTA、事件识别和缓存 |
| 本地存储 | 标准/项目配置 | 保存事件前后三轴数据和设备日志 |
| GNSS授时 | 阵列/科研项目推荐 | 提高不同节点事件时间可比性 |
| 4G/NB通信 | 公网覆盖区域 | 独立节点远程上传 |
| LoRa通信 | 多节点项目可选 | 振动节点向本地网关汇聚 |
| 北斗/卫星通信 | 极偏远无人区可选 | 公网盲区事件摘要和状态通信 |
| 太阳能供电 | 无人区标准方向 | 长期无人值守能源供给 |
| 低温储能电池 | 高寒项目配置 | 满足低温和阴雪天气供电 |
| 次声监测节点 | 推荐可选 | 利用不同物理信号对雪崩事件进行复核 |
| 视频/雪崩雷达 | 重点区域可选 | 雪崩运动目标和事件现场确认 |
| SIYB®监测平台 | 标准配置 | 地图、事件、波形、频谱和运维管理 |
| 产品型号 | S-CG-AVM01 |
|---|---|
| 核心传感器 | 工业级高精度MEMS三轴加速度计 |
| 测量轴 | X、Y、Z三轴同步 |
| 测量范围 | ±2g,可选±8g、±16g、±40g |
| 分辨率 | 0.001mg,基于当前附件标称参数 |
| 测量误差 | 0.1%,基于当前附件标称参数 |
| 长期稳定性 | 25℃条件下<0.002mg,基于附件标称参数 |
| 共振频率 | 1000Hz,基于附件标称参数 |
| 响应带宽 | 100~200Hz,基于附件标称参数 |
| 噪声密度 | 30μg/√Hz,基于附件标称参数 |
| RMS总噪声 | 1.0mg,基于附件标称参数 |
| 传感器处理器 | 32bit CPU,支持滤波、温漂和零点补偿 |
| 数据输出 | X、Y、Z;PPV、VC可按项目配置 |
| 传感器通信 | 默认MODBUS RTU / RS485,可选RS232、TTL |
| 远程通信 | 4G / NB / LoRa等,可按项目扩展 |
| 数据协议 | TCP、TCP/JSON、MQTT等项目化配置 |
| 工作温度 | -40℃~+85℃,核心传感器附件参数 |
| 防护等级 | IP67,核心传感器附件参数 |
| 外壳材质 | 6061铝合金 |
| 事件算法 | 阈值、STA/LTA、峰值、RMS、持续时间、频带能量、三轴合成量、多点一致性 |
| 本地存储 | 根据事件前后数据长度及项目运行周期配置 |
由于雪崩地振动的传播受岩性、土层、裂隙、沟谷形态、雪崩规模、节点机械耦合和背景噪声影响明显,不应给出统一固定“监测半径”。实际有效拾振距离必须经过现场背景测试、人工扰动试验或实际事件数据进行确认。
在历史雪崩起动区外围或稳定岩体位置布设第一组振动节点,重点拾取雪层失稳、断裂、塌落及初始运动产生的振动。
沿雪崩沟上游设置第二组节点,监测雪体由起动向持续运动状态发展的地振动。
根据项目需要布设中游节点,用于确认雪体持续沿沟槽运动并分析事件强度演变。
可在远离主要雪崩通道的位置设置背景振动参考节点,用于比较区域地震、施工、车辆或其他非雪崩事件。
| 平台模块 | 主要功能 |
|---|---|
| 三轴实时数据 | 查看X/Y/Z加速度和合成加速度 |
| 源区地图 | 显示起动区、雪崩沟和各振动节点位置 |
| 事件中心 | 记录触发时间、持续时间、节点和事件等级 |
| 原始波形 | 查看事件前后三轴时序数据 |
| 频谱分析 | 查看FFT、主频和频带能量 |
| STA/LTA | 展示事件触发过程和背景噪声变化 |
| 多点对比 | 对比各节点到时、幅值和能量 |
| 事件传播 | 按照时间顺序展示不同节点响应情况 |
| 多源融合 | 关联次声、视频、雷达、雪深、雪温、荷载和气象 |
| 设备运维 | 显示电量、太阳能、温度、通信、存储和在线状态 |
| 数据导出 | 事件摘要、X/Y/Z数据、CSV、Excel、报表及API |
利用无人区节点实现全天候连续地振动监测,为夜间和恶劣天气条件下提供独立于视觉监测的雪崩事件发现通道。
通过事件触发时间和原始波形,记录雪崩动态活动开始和结束过程。
按照不同节点到时顺序展示雪崩事件从源区向沟谷传播过程中产生的地振动响应。
比较上游、中游不同节点峰值、RMS和频带能量变化,可辅助分析雪崩事件发展过程。
长期积累真实雪崩事件的三轴波形、频谱、持续时间和节点响应,形成区域雪崩地震信号样本库。
分别保存车辆、爆破、落石、流水、施工和区域地震等背景事件,为后续分类算法优化提供样本。
当积累足够标注样本后,可进一步开发基于时域、频域、时频特征和多节点信息的事件分类算法。
地振动与空气次声属于不同传播介质。两个系统同时检测到具有合理时序关系的事件时,可显著提升雪崩事件解释能力。
与雪崩测速雷达结合,可研究地振动强度与雪体运动速度变化之间的关系。
与瞬态冲击压力系统联动,可建立“源头启动—雪体运动—地振动—结构冲击”的事件数据链。
地声振动节点主要针对已经产生机械运动的雪体,因此在综合雪崩系统中更适合作为“源头动态事件触发器”和“雪崩发生确认数据源”。
| 等级 | 典型状态 | 系统动作 |
|---|---|---|
| 正常 | 所有节点处于稳定背景振动范围 | 连续无人值守监测 |
| 异常振动 | 单节点出现明显STA/LTA或能量异常 | 高速保存数据并进入疑似事件状态 |
| 疑似雪崩 | 事件持续时间和频谱符合项目特征 | 平台提示并查询其他节点 |
| 高可信事件 | 多个节点出现关联振动或其他雪崩传感器同步触发 | 启动雪崩综合告警流程 |
| 重大事件 | 振动强度大、节点范围广且事件持续发展 | 向下游道路、人员或工程系统发送联动信息 |
| 设备异常 | 传感器、通信、供电或存储异常 | 产生运维告警 |
地声振动数据不应作为未来雪崩风险预测的唯一依据。对于雪崩发生前的风险评价,应结合积雪深度、雪荷载、雪温、雪层结构、气象条件、雪体位移等监测数据。
调查历史雪崩起动区、潜在断裂区、雪檐、坡度、地形、岩性、沟谷方向及历史雪崩路径。
调查基岩露头、坚实土层、松散覆盖层、溪流和其他影响振动传播的条件。
识别道路、工程机械、爆破、流水、落石、风致结构振动等典型背景干扰。
确定源区、上游通道和必要的参考节点数量及位置。
有公网区域可采用独立4G/NB节点;节点集中区域可使用LoRa或RS485汇聚至网关;极偏远区域可配置北斗或卫星通信。
根据冬季最低温度、连续阴雪日、节点功耗和太阳能板积雪风险配置太阳能和储能容量。
在基岩、混凝土或坚实土层设置刚性安装底座,确保传感器与地面有效耦合。
统一记录各节点X、Y、Z轴安装方向,便于不同节点数据对比。
阵列项目配置统一时间基准,科研或定位项目可提高授时精度。
系统投运初期先连续采集一段时间背景数据,建立正常振动水平及主要干扰源样本。
根据背景噪声确定STA/LTA窗口、阈值、频带和事件持续时间等参数。
根据实际误触发、漏触发以及真实雪崩事件不断调整算法和事件分级。
持续查看电池电压、太阳能充电、设备温度、通信强度、存储空间和在线状态。
雪季前检查传感器底座、螺栓和基础是否松动。
评估设备、天线和太阳能板是否受到积雪覆盖影响。
重点关注长期低温条件下储能系统容量变化。
定期检查背景振动水平、零点和三轴数据是否存在异常。
根据新增的雪崩和非雪崩事件持续优化识别特征。
通信中断不得停止现场采集,关键事件应继续保存到本地。
每个雪季结束后统计所有事件、误报、真实雪崩和各节点运行质量,为下一雪季优化布点和算法。
低功耗、太阳能和远程通信设计能够减少雪季高风险区域人工驻守。
地振动不依赖自然光条件,适合夜间、暴雪和低能见度场景。
同时记录三个方向振动响应,比单轴监测保留更加丰富的事件特征。
支持STA/LTA、频谱、能量、持续时间和多节点一致性等方法,而不是简单采用单一幅值阈值。
通过在起动区外围布设节点,可将雪崩动态事件的感知位置前移到雪崩运动上游。
多个振动节点可以形成雪崩通道监测阵列,提高事件确认和时序分析能力。
现场完成事件筛选,只上传事件摘要和重点原始数据,可降低偏远地区通信压力。
形成真实雪崩振动波形和频谱数据库,为后续识别算法和雪崩动力学研究积累样本。
| 应用场景 | 主要监测目标 |
|---|---|
| 雪崩源头无人区 | 拾取雪层失稳、塌落及初始运动产生的地表振动 |
| 雪崩起动区外围 | 监测起动区雪体动态事件 |
| 雪崩沟上游 | 监测雪体进入沟槽后的碰撞和运动振动 |
| 山区公路上方雪崩沟 | 为下游道路风险处置提供上游动态事件信息 |
| 铁路雪崩通道 | 长期无人值守监测雪崩活动 |
| 隧道口上方雪崩源区 | 提前获得上游雪体动态活动信息 |
| 滑雪场雪崩源区 | 记录自然或人工触发雪崩地振动事件 |
| 高山景区 | 无人区域雪崩活动长期监测 |
| 高寒矿山和工程区 | 监测工程上方雪崩源区动态活动 |
| 雪崩科研试验场 | 获取高质量三轴原始波形及阵列数据 |
| 效益维度 | 主要价值 |
|---|---|
| 源头事件发现 | 将雪崩动态监测位置前移至雪崩起动区和上游无人区 |
| 全天候监测 | 夜间、暴雪和低能见度环境仍可持续拾取地振动 |
| 无人值守 | 太阳能、远程通信和边缘识别降低高风险现场巡检频率 |
| 事件时间记录 | 自动记录雪崩动态事件发生和结束时间 |
| 多节点复核 | 通过阵列时序提高真实雪崩事件解释能力 |
| 多源融合 | 与次声、雷达、视频和雪层监测形成不同物理量互证 |
| 科研价值 | 获取雪崩地震式信号的波形、频谱和时序资料 |
| 数据资产 | 长期建立特定雪崩源区振动事件样本数据库 |
地声振动地震式雪崩监测涉及三轴加速度测量、机械振动数据采集、户外高寒设备、事件算法和雪崩地震学研究。目前不存在单一国家产品标准覆盖整套系统,应结合项目设计文件、传感器资料和相关技术规范执行。
| 标准/资料 | 主要参考用途 |
|---|---|
| GB/T 32335-2015《机械振动与冲击 振动数据采集的参数规定》 | 振动数据采集、记录和参数设计参考 |
| QJ 2318-92《陀螺加速度计测试方法》 | 附件列示的加速度测试方法参考 |
| GJB 150系列环境试验方法 | 户外及环境适应设计参考 |
| GB/T 17626系列《电磁兼容 试验和测量技术》 | 现场设备电磁兼容设计参考 |
| GB/T 4208《外壳防护等级(IP代码)》 | IP67户外结构及连接防护设计参考 |
| 三轴MEMS传感器产品及校准资料 | 量程、分辨率、温度、通信和机械参数依据 |
| 雪崩地震学公开研究资料 | 雪崩振动事件检测、多节点阵列和自动识别算法研究参考 |
当前资料未提供可公开披露的SIYB®雪崩源头无人区地振动监测实际交付项目,因此不虚构客户名称、项目地点和监测数据。以下作为典型工程应用配置。
| 典型项目 | 建议配置 | 主要输出 |
|---|---|---|
| 雪崩源头无人区拾振 | 3~6个三轴振动节点 + 太阳能 + 4G/卫星 | 源头振动事件、三轴波形、事件等级和远程状态 |
| 山区公路上游雪崩监测 | 多点振动 + 次声 + 网关 + 4G | 上游雪崩事件确认及道路系统联动信息 |
| 雪崩沟阵列监测 | 源区+上游+中游多节点 + GNSS授时 | 多节点事件时序、幅值及频带能量变化 |
| 高山科研试验站 | 高采样振动阵列 + 高精度授时 + 次声 + 气象 | 原始波形、频谱、时频特征及雪崩地震学研究数据 |
| 综合雪崩监测工程 | 源头振动 + 气浪次声 + 速度雷达 + 冲击压力 + 视频 | 雪体起动—运动—气浪—冲击全过程监测 |
本方案属于雪崩源头无人区地声振动/地震式拾振监测前期技术设计方案。实际项目中的节点数量、安装位置、采样策略、目标频带、STA/LTA窗口、事件阈值、时间同步方式、太阳能容量、通信链路和事件识别算法,应结合现场地质条件、背景振动、雪崩规模和试运行数据最终确定。
特别需要注意:地振动传感器的实际有效探测距离不存在统一固定数值,受雪崩规模、地质结构、地表耦合、传感器灵敏度、环境噪声和算法阈值等多种因素影响,正式项目应通过现场试测确定。
本系统的核心定位是雪崩源头和无人区“动态事件发现与拾振监测”。如项目目标进一步包括雪崩发生前风险预测,应继续配置雪深、雪荷载、雪温、雪层结构、气象和雪体位移等监测手段,形成“发生前风险监测 + 源头事件发现 + 运动过程监测 + 下游影响监测”的完整雪崩监测链。
上一篇:翻斗式雨量监测地灾方案
 排插式LoRa转4G智能网关
 无线远程压力采集终端
 LoRaWAN无线远程液位传感器
 无线智能消防栓水压监测
 GNSS地质灾害监测站
 一体化倾斜伏倒检测仪
 地表裂缝监测仪
 无线4g倾斜传感器(内置电池)
 卫星物联网传输数据采集主机
 智能水位控制器
 智能主机环境数据4G采集仪
 S-CGC5低功耗温湿度监控
 4G喷灌滴灌流量计
 土壤热流计热通量传感器
 有线波载64路阀门集中控制器
 S-PSVF 电池供电4G无线阀门控制
 水位地灾拍照雷达一体化水位
 水中硼线上自动分析仪
 水中镍线上分析仪传感器
 水质铬自动分析仪传感器
 美丽乡村水质物联网平台
 智能井盖管理软件平台
 S-DZJC监测与预警服务平台
 负氧离子LED显示发布系统
 在线式智能一级声级计噪声监
 噪音扬尘监测系统
 太阳能供电电流电压远程监控
 超声波风速风向,温湿度,噪声

 在线咨询 9:00-18:00