欢迎进入厦门欣仰邦科技有限公司官网!
0592-3564822


 0592-3564822
公司电话 : 0592-3564822
业务咨询 : 17850532774
网箱整体六自由度运动监测系统面向近岸、外海、深水网箱及深远海大型养殖设施设计,用于连续监测网箱在风、浪、流及锚泊系统共同作用下产生的整体空间运动响应。
系统采用高精度GNSS定位、惯性测量单元IMU、统一时间同步、边缘计算及多源数据融合技术,对网箱纵荡Surge、横荡Sway、升沉Heave、横摇Roll、纵摇Pitch和首摇Yaw六个自由度进行连续采集、融合解算和长期记录。
系统可输出纵荡、横荡、升沉三个平移自由度的位移、速度和加速度时程,以及横摇、纵摇、首摇三个转动自由度的角位移、角速度和角加速度时程,并通过峰值、峰峰值、均方根RMS等统计指标量化网箱整体运动状态。
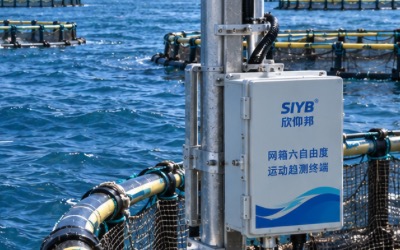
通过建立网箱设计锚泊中心或正常运行参考中心,系统持续计算网箱当前位置相对于锚泊中心的实时偏移距离、偏移方向、历史最大偏移量和运动轨迹,形成网箱正常运动包络。当出现持续偏移、异常漂移、姿态异常、剧烈运动或超过项目安全阈值等情况时,可自动触发分级预警。
系统支持异常事件前后高频数据保存,可用于锚泊异常、大风大浪、强海流、长周期涌浪及突发结构运动事件的追溯分析。
系统还可与波浪、海流、气象、锚链张力、水质及视频监控系统联合应用,建立“环境荷载—网箱运动—锚泊响应—结构安全”综合监测链,为恶劣海况防护、锚泊系统检查、结构运行评估及海上养殖安全运维提供连续、量化、可追溯的数据依据。
海洋网箱属于长期承受复杂环境荷载作用的海上结构。在正常海况下,网箱会在锚泊系统约束范围内产生周期性的平移和转动;当遭遇大风、大浪、长周期涌浪、强海流或锚泊系统异常时,网箱整体运动幅度和偏移范围可能显著增加。
传统网箱运行管理主要依赖人工巡检、视频观察和现场经验判断。对于“网箱晃动是否过大”“网箱是否持续跑偏”“锚泊系统是否存在异常”等问题,单纯依靠肉眼观察难以形成准确、连续和可量化的判断。
大风、大浪及强海流条件下,网箱纵荡、横荡和升沉幅值可能快速增加;锚链、系泊缆发生松弛、磨损、断裂或锚固点异常时,网箱可能逐渐偏离正常锚泊区域。
横摇、纵摇和首摇持续增强,还可能增加设备支架、浮管、连接件和作业平台承受的循环荷载,长期作用可能影响结构连接可靠性。
当网箱整体偏移过大时,还可能缩小其与相邻网箱、作业平台、航道或其他海上设施之间的安全距离,增加碰撞、缠绕及其他次生风险。
此外,异常运动可能造成网衣形态和有效养殖容积变化,并进一步影响鱼群活动状态和海上人员作业安全。
因此,需要将传统的“网箱是否晃动、是否跑偏”转化为纵荡、横荡、升沉、横摇、纵摇、首摇以及锚泊中心偏移等可量化、可回溯、可报警的数据,并建立长期结构运行档案。
| 自由度/指标 | 典型输出 | 主要作用 |
|---|---|---|
| 纵荡 Surge | 纵向位移、速度、加速度时程 | 反映网箱沿纵向基准方向的往复运动及持续偏移 |
| 横荡 Sway | 横向位移、速度、加速度时程 | 反映网箱侧向漂移以及横向风浪流作用 |
| 升沉 Heave | 垂向位移、速度、加速度时程 | 反映波浪作用下网箱整体上下运动响应 |
| 横摇 Roll | 横摇角、角速度、角加速度时程 | 识别网箱左右倾斜、横摇增强及结构姿态异常 |
| 纵摇 Pitch | 纵摇角、角速度、角加速度时程 | 识别网箱前后俯仰以及波浪引起的姿态响应 |
| 首摇 Yaw | 航向/首摇角、角速度、角加速度时程 | 反映网箱绕垂向轴的方向变化及锚泊约束状态 |
| 锚泊中心偏移 | 实时偏移距离、偏移方向、最大偏移量、运动轨迹 | 判断网箱是否超出正常工作包络,并支持分级报警 |
| 运动统计指标 | 峰值、峰峰值、均值、RMS等 | 量化不同海况下网箱整体运动强度及变化趋势 |
| 异常事件 | 事件时间、事件前后高频时程、最大运动响应 | 用于锚泊异常、剧烈运动及突发位移事件追溯 |
说明:系统传感器量程、精度、采样频率、GNSS定位方式及通信制式应根据网箱尺度、结构动力特性、目标海况和项目验收要求确定。报警阈值应结合设计锚泊范围及现场试运行形成的正常运动包络进行项目化整定。
纵荡是网箱沿纵向基准轴发生的水平平移运动。通过持续监测纵向位移、速度和加速度,可分析网箱在风、浪、流作用下沿主要基准方向产生的周期运动及持续偏移。
横荡是网箱沿横向基准轴发生的水平平移运动,可用于反映侧向风浪流荷载以及网箱横向锚泊约束状态。
升沉是网箱沿垂向发生的上下运动,主要受到波浪和浮力变化影响。升沉时程可用于分析不同海况条件下网箱垂向运动响应。
横摇是网箱绕纵向轴发生的旋转运动。持续监测横摇角及角速度,可用于识别网箱左右倾斜和横摇增强等姿态变化。
纵摇是网箱绕横向轴发生的俯仰运动,可反映波浪作用下网箱前后方向的姿态响应。
首摇是网箱绕垂向轴发生的方向变化。通过航向角和首摇角变化,可分析风浪流方向变化以及锚泊系统对网箱方向运动的约束状态。
高精度GNSS定位监测单元用于连续获取网箱绝对位置、水平运动轨迹和移动状态。
根据项目精度及航向测量要求,可采用单天线或双天线GNSS方案。系统可输出经纬度、相对位移、移动速度、运动方向以及网箱相对于锚泊中心的实时偏移量。
双天线GNSS方案还可进一步增强航向参考能力,为首摇Yaw及姿态融合解算提供辅助信息。
IMU通过三轴加速度计和三轴陀螺仪获取网箱线加速度及角速度数据,并通过姿态解算获得横摇Roll、纵摇Pitch和首摇Yaw等姿态变化。
IMU必须与网箱主体刚性连接,使传感器测量结果能够代表网箱整体运动,而不是局部支架或柔性构件自身振动。
六自由度融合解算单元对GNSS和IMU数据进行统一时间同步、坐标转换、姿态解算、重力分量补偿、滤波及漂移修正,形成统一坐标体系下的六自由度运动时程。
系统进一步计算峰值、峰峰值、均值、均方根RMS、最大偏移量和持续时间等统计指标,用于描述不同海况条件下网箱整体运动状态。
项目安装阶段录入设计锚泊中心坐标,或者在稳定海况和正常系泊状态下建立参考中心。
系统持续计算当前网箱中心至参考锚泊中心的距离和方向,并记录正常潮汐、风浪流条件下网箱运动范围,形成正常运动包络,为锚泊偏移和异常漂移预警提供基准。
数据采集与通信终端支持高频数据采集、本地缓存、断点续传、远程参数配置、设备状态诊断及边缘计算。
通信方式可根据海域覆盖条件采用4G、5G、专网、自组网或其他项目指定通信方式。
系统可采用太阳能+蓄电池、网箱平台电源或混合供电方式。设备箱、接插件、线缆和安装支架应满足长期海上环境下防水、防盐雾、防腐蚀、防紫外线及抗振动要求。
平台提供实时位置、六自由度运动曲线、运动轨迹、锚泊中心偏移、最大偏移量、统计指标、报警记录、设备在线状态及数据报表。
系统可进一步与波浪、海流、气象及锚链张力监测系统进行多参数联合分析。
| 系统层级 | 主要组成 | 主要功能 |
|---|---|---|
| 感知定位层 | 高精度GNSS、IMU | 获取绝对位置、线加速度、角速度和姿态基础数据 |
| 边缘融合层 | 时间同步、坐标转换、姿态解算、重力补偿、滤波、漂移修正 | 形成统一的六自由度运动数据 |
| 统计分析层 | 位移、速度、加速度、角度、峰值、峰峰值、RMS、偏移量 | 量化网箱整体运动状态及变化趋势 |
| 平台管理层 | 实时状态、运动轨迹、锚泊中心、运动包络、报警、事件管理 | 实现长期结构运动管理及异常识别 |
| 综合应用层 | 波浪、气象、海流、锚链张力、视频等 | 构建环境荷载—网箱运动—锚泊响应综合分析体系 |
六自由度运动监测主机应直接安装于网箱主体刚性结构、中央设备平台或与主体可靠连接的设备立柱上。
安装位置必须能够真实反映网箱整体运动,不建议安装于独立浮标、柔性护栏、可摆动太阳能支架或与网箱主体存在明显相对运动的位置。
如果传感器安装结构本身存在明显摆动、扭转或二次振动,测得的数据将混入局部结构运动,不利于准确评价网箱整体六自由度响应。
IMU应与网箱主体刚性固定,并建立传感器坐标系与网箱结构坐标系之间的明确对应关系。
建议项目统一定义X轴为网箱纵向基准方向,Y轴为网箱横向,Z轴垂直向上。
安装完成后,应记录初始Roll、Pitch和Yaw参考方向,并将传感器安装方向、设备编号及网箱结构方向纳入项目安装档案。
| 坐标轴 | 建议定义 | 主要对应运动 |
|---|---|---|
| X轴 | 网箱纵向基准方向 | Surge纵荡 |
| Y轴 | 网箱横向基准方向 | Sway横荡 |
| Z轴 | 垂直向上 | Heave升沉 |
| 绕X轴 | 纵轴旋转 | Roll横摇 |
| 绕Y轴 | 横轴旋转 | Pitch纵摇 |
| 绕Z轴 | 垂向轴旋转 | Yaw首摇 |
锚泊中心基准优先采用网箱设计锚泊中心坐标。
如果现场缺少可靠的设计坐标,可在稳定海况和正常系泊状态下连续采集一段GNSS定位数据,并结合潮汐、海流以及正常风浪影响确定参考中心。
系统还应同时记录正常运行条件下的运动范围,建立网箱正常运动包络,避免将潮汐、海流以及正常风浪造成的周期性偏移错误识别为锚泊系统异常。
安装完成后应进行静态检查和动态试运行,核对六自由度方向、GNSS位置、IMU姿态零位、数据时间同步以及报警逻辑。
建议试运行数据至少覆盖一个具有代表性的潮周期,并与现场人工测量、海况记录或其他可用参考数据进行比对,形成正式运行基线。
外露线缆应采用耐海水、耐紫外线和耐弯折护套,并结合网箱运动特点预留适当活动余量。
接头应采用适合长期海上运行的防水连接方式,避免布置在持续受拉、反复弯折或容易积水的位置。
信号线与投饵机、泵、起重设备等大功率设备电缆应尽量分离,必要时增加屏蔽、隔离及浪涌保护。
采用太阳能供电时,应根据站点总功耗、通信频率、当地日照及连续阴雨天数核算太阳能组件和蓄电池容量。
具备网箱平台电源时,可采用交流或直流供电,并根据项目需要配置后备电源。
供电系统应配置过压、过流、反接、浪涌以及必要的防雷保护。
设备箱体、接插件、支架和紧固件应适应长期高盐雾、高湿及强紫外线环境。
不同金属材料组合使用时,应关注异种金属电偶腐蚀,必要时采用绝缘隔离、防腐涂层或其他防腐处理。
设备箱体应具有合理的密封和防凝露设计,同时兼顾现场检修便利性,避免内部长期结露造成电子设备故障。
确认网箱结构形式、主体刚性安装位置、中央设备平台、锚泊系统资料、设计锚泊中心、供电、通信及现场检修条件。
完成六自由度监测主机、GNSS、IMU、通信终端、供电系统、线缆及防水接头预装,并建立设备编号和安装对应关系。
将监测设备安装至网箱主体刚性结构,并确认GNSS天线位置、IMU安装方向以及设备安装坐标。
建立网箱纵向X轴、横向Y轴和垂向Z轴坐标定义,并完成Roll、Pitch、Yaw初始方向记录。
录入设计锚泊中心坐标;无可靠设计坐标时,根据稳定海况连续定位数据建立参考中心。
检查GNSS、IMU和边缘计算终端时间基准,确保不同数据通道能够在统一时间轴进行融合分析。
核对六自由度运动方向、平台时程曲线、位置轨迹、锚泊中心偏移距离及方向计算结果。
在具有代表性的现场海况下记录六自由度运动数据,并观察风浪流变化与网箱运动之间的对应关系。
根据试运行数据确定正常海况下网箱位置、姿态和运动幅值范围,为后续异常识别提供基线。
结合网箱结构设计、锚泊系统设计范围以及试运行获得的正常运动包络,对偏移、姿态和剧烈运动报警条件进行初始整定。
网箱整体六自由度运动监测不是简单读取单一传感器数据,而是通过GNSS和IMU进行多源融合,对位置、加速度、角速度及姿态信息进行统一处理。
| 处理环节 | 主要内容 |
|---|---|
| 统一时间同步 | 建立GNSS、IMU及其他监测设备统一时间基准 |
| 坐标转换 | 将传感器坐标转换至统一网箱结构坐标系 |
| 姿态解算 | 计算Roll、Pitch、Yaw及其动态变化 |
| 重力分量补偿 | 根据姿态信息分离加速度数据中的重力分量 |
| 数据滤波 | 抑制高频噪声和非目标局部振动影响 |
| 漂移修正 | 利用GNSS等绝对参考信息约束惯性积分漂移 |
| 六自由度融合 | 形成Surge、Sway、Heave、Roll、Pitch、Yaw统一运动时程 |
| 统计分析 | 计算峰值、峰峰值、均值、RMS、最大偏移量及持续时间等指标 |
| 异常识别 | 根据正常运动包络、阈值、持续时间及变化速率识别异常事件 |
锚泊中心偏移监测是六自由度系统的重要应用之一。系统以设计锚泊中心或现场建立的参考中心为基准,实时计算网箱当前位置与锚泊中心之间的水平距离和方向。
系统持续记录网箱运动轨迹,并统计当前偏移、最大偏移、偏移方向和持续时间,从而判断网箱是否仍处于正常锚泊工作范围。
由于潮汐、海流、风浪及锚泊系统弹性作用,网箱在正常运行状态下并不会固定在单一坐标点,而是在一定空间范围内持续运动。因此,系统采用“参考中心+正常运动包络”的方式进行异常判断,而不是简单根据单一位置阈值报警。
当网箱运动轨迹逐渐偏离正常包络、偏移距离持续增加或突然出现位置突变时,可结合风速、波浪、海流和锚链张力进一步判断是环境荷载增强还是锚泊系统出现异常。
| 风险类型 | 触发依据 | 处置建议 |
|---|---|---|
| 网箱偏移预警 | 相对锚泊中心距离持续增大或接近预设范围 | 推送预警,核查风浪流变化及系泊状态,并持续关注偏移趋势 |
| 高等级偏移报警 | 偏移距离超过项目安全阈值 | 立即报警,重点检查锚链、系泊缆、连接件及锚固点 |
| 姿态异常 | Roll或Pitch持续超出正常运动包络 | 结合波浪和海流判断环境激励或结构异常,必要时安排现场检查 |
| 首摇异常 | Yaw出现持续大幅变化或方向突变 | 分析风浪流方向变化,并检查锚泊约束是否异常 |
| 剧烈运动 | 六自由度峰值、峰峰值或RMS显著增大 | 提高风险等级,并与波浪、气象和海流数据联合判断 |
| 突发位移事件 | 短时间内位置或姿态发生明显突变 | 保存事件前后高频数据,优先排查锚泊系统和结构连接状态 |
| 设备异常 | GNSS异常、IMU异常、时间不同步、通信中断或供电异常 | 触发设备运维告警,并标记对应时间段数据质量状态 |
报警阈值应根据网箱尺寸、结构形式、锚泊系统设计、水深、目标海域环境条件及试运行获得的正常运动包络进行项目化设置,不建议对不同网箱采用统一固定阈值。
将有效波高Hs、最大波高Hmax、波浪周期和波向与Surge、Sway、Heave、Roll、Pitch和Yaw进行统一时间轴分析,可观察不同波浪条件下网箱整体空间运动响应。
将风速、风向与网箱水平运动轨迹进行关联,可分析持续风荷载及阵风条件下网箱偏移方向和运动范围变化。
将流速和流向与Surge、Sway及锚泊中心偏移进行关联,可辅助分析海流荷载对网箱水平运动及锚泊系统的影响。
配置锚链或系泊缆张力监测后,可将六自由度运动与实际系泊张力置于统一时间轴,从而建立网箱运动与锚泊受力之间的对应关系。
当出现位置突变、持续偏移、姿态异常或剧烈运动时,可同步调取波浪、风速、海流和锚链张力数据,辅助区分极端环境荷载、锚泊异常和局部结构异常等不同原因。
平台实时显示纵荡、横荡、升沉、横摇、纵摇和首摇当前值及设备运行状态。
支持位移、速度、加速度、角度、角速度及角加速度等多通道曲线查看和时间同步对比。
在地图或局部坐标系中显示网箱相对于锚泊中心的实时和历史运动轨迹,并叠加参考中心及正常运动包络。
实时计算当前偏移距离、最大偏移量、偏移方向以及持续时间,形成网箱长期锚泊位置变化记录。
支持峰值、峰峰值、均值、RMS及事件窗口统计,用于量化不同海况和不同时间段的网箱运动强度。
发生高等级偏移、剧烈运动或突发位移事件时,可保存事件发生前后高频数据,用于事后分析和事故原因追溯。
支持阈值、持续时间、变化速率、组合条件以及设备离线等多种报警逻辑。
支持与波高、波浪周期、风速风向、海流流速流向和锚链张力等参数进行同屏对比分析。
根据项目需求提供API、数据库或标准协议接口,与养殖管理平台、数字化海洋牧场平台及第三方监管系统进行数据集成。
| 运维项目 | 建议周期 | 主要内容 |
|---|---|---|
| 固定结构检查 | 1~2周 | 检查支架、螺栓、防松件、二次保险及监测设备是否发生相对位移 |
| GNSS天线与馈线 | 1~3个月 | 检查天线遮挡、盐污、接头密封、支架刚度及信号质量 |
| IMU零位与方向核验 | 1~3个月或设备检修后 | 核对安装方向、零位、姿态输出及安装结构是否发生松动 |
| 位置基准检查 | 按项目要求 | 核对锚泊中心坐标和正常运动包络,避免长期基准漂移 |
| 供电与通信 | 持续/按月 | 检查蓄电池、电源电压、太阳能组件、通信质量及掉线补传 |
| 数据质量控制 | 持续 | 识别漂移、跳变、长期恒值、时间不同步及六自由度之间的异常矛盾 |
| 防腐与密封 | 1~3个月 | 检查盐雾腐蚀、密封件、线缆护套及设备箱凝露情况 |
| 极端海况后专项检查 | 事件后 | 核查安装结构、GNSS天线、IMU方向、锚泊中心基准及异常事件数据 |
| 设备/单元 | 建议数量 | 配置说明 |
|---|---|---|
| 六自由度运动监测主机 | 1套/代表网箱 | 集成或配套GNSS、IMU及边缘融合解算功能 |
| GNSS定位/定向单元 | 1套 | 根据定位和航向精度要求选用单天线或双天线方案 |
| 惯性测量单元IMU | 1套 | 获取三轴加速度、三轴角速度及姿态数据 |
| 数据采集与通信终端 | 1套/站点 | 负责本地缓存、边缘计算、远程通信、状态诊断和断点续传 |
| 供电与海洋防护单元 | 1套/站点 | 采用太阳能+蓄电池或平台供电,根据系统功耗进行核算 |
| 远程监测与预警平台 | 1套 | 提供六自由度曲线、运动轨迹、锚泊中心偏移、报警、报表及数据接口 |
| 波浪监测单元 | 可选 | 用于分析波高、周期和波向与网箱运动之间的关系 |
| 气象监测单元 | 可选 | 用于分析风速风向与网箱偏移和姿态变化之间的关系 |
| 海流监测单元 | 可选 | 用于分析流速流向与网箱运动和锚泊偏移之间的关系 |
| 锚链张力监测单元 | 可选 | 用于建立网箱运动与系泊系统实际受力之间的对应关系 |
| 视频监控单元 | 可选 | 用于异常事件现场状态辅助核查 |
系统将传统人工观察升级为连续六自由度运动监测,利用Surge、Sway、Heave、Roll、Pitch和Yaw时程数据量化网箱整体空间运动状态。
通过建立设计锚泊中心或正常运行参考中心,实时计算网箱偏移距离、方向、最大偏移量和运动轨迹,使锚泊位置变化能够连续记录和量化分析。
通过长期积累正常潮汐、风浪和海流条件下的运动数据,建立不同环境条件下的正常运动范围,为后续异常识别提供现场基线。
当网箱出现持续偏移、位置突变或超出正常运动包络时,可及时触发预警,并结合锚链张力、风浪流数据进一步分析锚泊系统状态。
通过峰值、峰峰值、RMS以及位移、速度、加速度等统计指标,可比较不同海况下网箱整体运动强度,为结构运行评估提供连续数据。
发生突发位移、剧烈运动或高等级偏移事件时,系统可保存事件前后高频时程数据,为事后复盘、结构检查和锚泊系统故障分析提供数据依据。
将波浪、风速、海流、六自由度运动和锚链张力置于统一时间轴,可以建立“环境荷载—网箱运动—锚泊响应”的监测链,使单一运动监测升级为综合结构安全分析。
系统长期积累网箱位置、姿态、运动轨迹、锚泊偏移和异常事件数据,可形成单个网箱完整的结构运行档案,为检修维护、结构优化、锚泊系统维护及长期安全评估提供数据支撑。
通过多个网箱六自由度监测节点集中接入平台,可实现规模化养殖区多个网箱的运动状态、偏移风险和设备状态统一管理,为深远海养殖设施数字化、智能化和安全运维提供基础数据。
网箱整体六自由度运动监测系统针对海洋网箱在风、浪、流及锚泊系统共同作用下产生复杂空间运动的特点,采用“高精度GNSS定位 + IMU惯性测量 + 统一时间同步 + 多源融合解算 + 锚泊中心基准 + 正常运动包络 + 远程预警”的技术路线,实现网箱整体空间运动的长期连续在线监测。
系统连续获取纵荡Surge、横荡Sway、升沉Heave、横摇Roll、纵摇Pitch和首摇Yaw六自由度运动数据,并形成位移、速度、加速度、角度、角速度、峰值、峰峰值和RMS等多维运动指标。
通过建立设计锚泊中心或现场参考中心,系统能够持续计算网箱实时偏移距离、偏移方向、历史最大偏移量和运动轨迹,并结合正常潮汐、风浪流条件建立网箱正常运动包络,从而识别持续偏移、异常漂移、姿态异常、剧烈运动和突发位移事件。
进一步与波浪、气象、海流和锚链张力监测系统联动后,可建立“环境荷载—网箱运动—锚泊响应—结构安全”综合监测体系,将传统依赖人工观察的网箱运行管理方式升级为可量化、可预警、可追溯的数字化结构安全监测模式,为近岸、外海、深水网箱及深远海大型养殖设施长期安全运行提供数据支撑。
下一篇:雷达水位监测产品介绍与安装方案
 排插式LoRa转4G智能网关
 无线远程压力采集终端
 LoRaWAN无线远程液位传感器
 无线智能消防栓水压监测
 GNSS地质灾害监测站
 一体化倾斜伏倒检测仪
 地表裂缝监测仪
 无线4g倾斜传感器(内置电池)
 卫星物联网传输数据采集主机
 智能水位控制器
 智能主机环境数据4G采集仪
 S-CGC5低功耗温湿度监控
 4G喷灌滴灌流量计
 土壤热流计热通量传感器
 有线波载64路阀门集中控制器
 S-PSVF 电池供电4G无线阀门控制
 水位地灾拍照雷达一体化水位
 水中硼线上自动分析仪
 水中镍线上分析仪传感器
 水质铬自动分析仪传感器
 美丽乡村水质物联网平台
 智能井盖管理软件平台
 S-DZJC监测与预警服务平台
 负氧离子LED显示发布系统
 在线式智能一级声级计噪声监
 噪音扬尘监测系统
 太阳能供电电流电压远程监控
 超声波风速风向,温湿度,噪声

 在线咨询 9:00-18:00