欢迎进入厦门欣仰邦科技有限公司官网!
0592-3564822


 0592-3564822
公司电话 : 0592-3564822
业务咨询 : 17850532774
鱼塘底泥是水产养殖生态系统中重要的物质储存、转化和交换介质。养殖过程中产生的残饵、鱼类排泄物、死亡藻类以及其他有机颗粒,会在重力沉降、水流输送和微生物作用下逐渐进入池塘底部。部分有机物在底泥中被分解,参与碳、氮、磷、硫及其他元素的生物地球化学循环。
当底泥中有机物积累较多、氧气供应不足或者水体交换能力较弱时,局部沉积物可能逐渐形成较强的还原环境。这种环境的形成受到底泥有机质、微生物群落、硫酸盐供给、温度、pH、溶解氧及水动力条件共同影响。
在适宜的厌氧环境中,硫酸盐还原等微生物过程可能产生还原态硫化物。硫化物可在底泥孔隙水中以不同化学形态存在,也可能与铁等金属发生沉淀反应,或者进一步向上覆水扩散。
当环境条件发生改变时,部分溶解态硫化物可能以分子态硫化氢存在。硫化氢的分子式为H₂S,是鱼塘底泥还原过程和潜在硫化物风险监测中的重要关注对象。
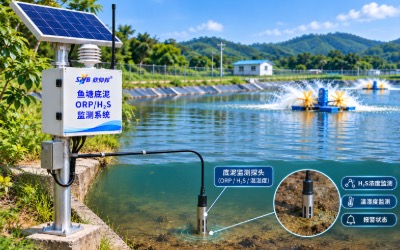
硫化氢具有较强的生物毒性。对于养殖鱼类和其他水生动物,其实际危害与未解离硫化氢浓度、持续暴露时间、目标物种及其他环境条件有关。
硫化物并非只存在于一种形态。水中主要需要区分分子态H₂S、氢硫根离子HS⁻及其他适用条件下的硫化物形态。不同形态之间的比例受到pH、温度和离子强度等因素影响。
因此,测量水中的总溶解硫化物,不等同于直接测量具有特定生物学意义的未解离H₂S。
底泥还原环境可以通过氧化还原电位ORP进行辅助表征。ORP通常使用适用电极测量,输出单位为mV。
在同一测量体系和可比条件下,ORP降低可能表明底泥局部环境的还原性增强。但是,ORP受到多种氧化还原活性组分、pH、电极参比体系和实际沉积物状态的共同影响,不能仅依据某一ORP数值直接计算硫化氢浓度。
特别是在有机物较多的养殖底泥中,铁、锰、硫和其他氧化还原体系可能共同参与反应。不同底泥即使具有相近的ORP,也不代表具有相同的硫化物浓度。
另一方面,水中硫化氢可能向气相释放,在底泥扰动、排泥、清淤、污泥暂存和封闭设施检修等场景中形成作业空气风险。
气态H₂S与水中H₂S属于不同监测介质。气态H₂S通常采用ppm或mg/m³表示,水中H₂S或硫化物通常采用mg/L表示,底泥本体硫化物则应采用与相应实验室方法一致的质量单位。
这些结果不能在缺少气液平衡条件、pH、温度、传质和介质信息的情况下简单互换。
在鱼塘底泥监测中,还应明确温度和湿度的实际测量位置。底泥温度和近底水温可为微生物活动及硫化物平衡分析提供信息;空气相对湿度主要用于评价气体测量环境或设备箱体状态。
由于饱和底泥本身属于含水较高的介质,普通空气温湿度传感器不适合直接埋入底泥中测量所谓底泥湿度。若项目确需底泥含水率,应采用适用的含水率测量或实验室分析方法。
因此,合理的鱼塘底泥ORP/H₂S系统应首先区分底泥原位还原环境监测、孔隙水硫化物监测、气态H₂S安全监测和设备温湿度监测四类技术任务。
传统底泥环境评价通常依靠人工采泥、现场电位测量和实验室分析。这些方法能够提供具有一定专业依据的测量结果,但采样频率通常有限,且采样过程中可能改变底泥原有的氧化还原状态。
例如,底泥被提出水面后与空气接触,局部氧化还原环境可能迅速发生变化。若现场测量没有控制暴露时间、取样深度和测量条件,测得的ORP可能偏离原位状态。
水中硫化物也可能在取样、运输和处理过程中发生氧化、逸散或其他变化,因此实验室结果需要采用符合相应检测方法的样品保存和质量控制程序。
为提高连续性,可通过适用于长期原位测量的ORP电极监测指定底泥深度,通过经验证的孔隙水分析或专用传感器辅助获取硫化物信息,并在具有人员暴露风险的空气区域配置专用H₂S气体检测报警设备。
对于底泥上覆水和作业空气,还应结合实际场景合理配置监测位置。安装在露天池塘岸边的气体传感器不能代表清淤井、设备间或其他受限空间内部的实际气体浓度。
同样,安装在密封电控箱内的H₂S气体传感器通常只能反映箱内局部环境,不能自动代表工作人员呼吸区域的空气状态。
因此,气体检测点应通过危险源分析和现场气流条件确定,而不是简单将传感器安装于距离水面最近的位置。
本方案提出以底泥ORP、H₂S分介质监测、温湿度辅助监测、报警状态反馈和智能采集终端为核心,结合现场采样、数据质量控制和安全预警,建立适用于养殖池塘底泥环境分析与硫化氢风险管理的综合在线监测系统。
通过指定深度ORP监测,记录底泥氧化还原环境随时间的变化,为分析底质环境提供依据。
结合ORP变化、孔隙水硫化物测定及其他有效信息,研究底泥还原性硫化物的形成和变化。
在具有气体聚集或作业暴露风险的位置设置适用检测设备,提供声光报警和远程通知。
利用长期数据辅助安排底泥调查、清淤评估、养殖管理和环境复核。
通过温湿度和设备状态监测,及时发现可能影响气体传感器和采集终端运行的环境问题。
第一,底泥还原状态具有明显空间和深度差异,单点数据代表性有限。
第二,人工采泥可能导致底泥与空气接触,改变原有氧化还原环境。
第三,ORP与H₂S浓度之间不存在适用于所有底泥的简单换算关系。
第四,水中总硫化物与未解离H₂S容易被混淆。
第五,气体H₂S与孔隙水H₂S使用不同计量单位和检测方法。
第六,普通气体传感器不能直接埋入底泥中作为溶解态H₂S探头使用。
第七,底泥扰动可能改变孔隙水化学状态和气体释放过程。
第八,长期原位ORP电极可能发生污染、参比电极异常和漂移。
第九,高湿环境可能影响部分H₂S气体检测器的响应和稳定性。
第十,清淤、排泥和污泥暂存期间存在气体聚集及作业人员暴露风险。
第十一,单一远程平台报警不足以替代现场独立气体报警。
第十二,部分系统缺少故障报警,把设备失效错误解释为H₂S浓度为零。
第十三,缺少实验室硫化物检测与在线数据的定期复核。
第十四,缺少实际底泥深度、测点位置和气体检测点的明确记录。
第十五,底泥生态风险阈值与职业人员气体安全报警阈值容易被混用。
建设以底泥原位ORP、H₂S浓度、温湿度和报警状态为核心的综合在线监测系统,形成底泥环境变化识别、硫化物专项监测、作业气体风险报警、设备故障自诊断及长期数据管理能力。
持续获取指定底泥深度的ORP读数,记录测点、深度、温度和电极参比条件。
分析ORP持续下降、异常波动和不同深度之间的变化,为底泥还原环境评价提供辅助信息。
在采用适用的选择性传感器或分析方法时,获取底泥孔隙水中的溶解态H₂S或其他明确的硫化物指标。
通过现场采样和适用实验室方法,分析底泥本体硫化物含量。
在清淤作业区、排泥设施、污泥暂存区及其他经风险评估确定的位置,监测空气中的H₂S浓度。
同步记录底泥或孔隙水测量位置温度,辅助解释电化学环境及硫化物变化。
记录气体检测点的环境温度和相对湿度,为传感器运行状态分析提供信息。
根据现场需要监测设备箱内部温湿度,及时识别凝露和高温等风险。
记录正常、一级预警、危险报警、设备故障、报警确认及恢复等状态。
对声光报警器、继电器输出和必要的现场报警执行状态进行反馈监测。
保存原始数据、校准版本、测量质量、设备状态和报警触发依据。
在可能存在H₂S气体危险的场景中,采用独立有效的气体检测与现场报警,并建立人员避险及专业处置程序。
形成不同季节、不同底泥深度和不同养殖阶段的监测数据,为长期底质管理提供基础资料。
项目应首先明确底泥固相、底泥孔隙水、底泥上覆水和周边作业空气四种不同监测介质。
不同介质具有不同测量设备、单位、取样条件和风险判定方法,不能简单使用一台传感器替代所有检测。
| 监测对象 | 指标 | 单位 | 测量或获取方式 | 配置建议 |
|---|---|---|---|---|
| 底泥 | ORP | mV | 指定深度原位电极 | 核心必选 |
| 底泥 | 底泥温度 | ℃ | 适用温度传感器 | 建议同步配置 |
| 孔隙水 | 未解离H₂S | mg/L或μmol/L | 经验证的专用测量方法 | 按目标配置 |
| 孔隙水 | 总溶解硫化物 | mg/L,注明计量基准 | 适用分析方法 | 建议专项配置 |
| 底泥本体 | 硫化物含量 | mg/kg等 | 实验室分析 | 建议定期复核 |
| 作业空气 | 气态H₂S | ppm或mg/m³ | 专用气体检测器 | 有人员风险时必配 |
| 作业空气 | 空气温度 | ℃ | 环境温度传感器 | 建议配置 |
| 作业空气 | 相对湿度 | %RH | 空气湿度传感器 | 建议配置 |
| 控制箱 | 箱内温湿度 | ℃、%RH | 箱内温湿度探头 | 选配 |
| 报警系统 | 报警等级及状态 | 状态 | 报警控制器 | 核心必选 |
| 报警系统 | 执行反馈 | 状态 | 报警器及接点反馈 | 建议配置 |
| 辅助水质 | pH | 无量纲 | 适用电极法 | H₂S形态分析时需要 |
| 辅助水质 | 近底DO | mg/L | 适用DO传感器 | 建议选配 |
| 辅助水质 | 盐度或EC | 相应单位 | 适用传感器 | 按水体性质选配 |
应根据投饵集中区域、排污口附近、池塘深水区、底泥易沉积区域和背景区域等条件布设监测点。
底泥ORP往往随着深度变化。系统需要明确电极有效测量部位距离泥水界面的深度,不能只记录探头安装水深。
若目标是养殖水环境风险,应优先关注孔隙水或近底水中的硫化物及未解离H₂S。
若目标是清淤、污泥暂存或设施检修中的人员暴露风险,应优先配置气态H₂S检测与现场报警。
两类目标可以在同一平台管理,但其传感器和报警规则必须分别设计。
底泥环境应测量温度;气相测量点可测量空气温湿度;控制箱温湿度主要用于设备运行环境监控。
普通空气湿度读数不能表示底泥含水率。
气态H₂S具有急性危害风险。对于人员可能暴露的场所,气体检测报警不应只依赖远程服务器或移动网络。
应配置适用的本地独立检测和声光报警能力,并根据场所风险设计必要的备用供电和故障报警。
原位电极容易受到沉积物附着、硫化物影响、参比电极污染和机械损伤,应选择适合长期底泥使用的测量结构,并制定维护和复核计划。
需要建立底泥硫化物、孔隙水硫化物和在线ORP之间的现场比对数据。
实验室结果应记录采样介质、深度、保存条件、实际分析方法和计量基准。
对于可能释放H₂S的作业,不应依赖气味进行危险判断,应落实适用的风险评估、气体检测、人员防护、作业许可和紧急救援安排。
系统采用“底泥测点调查—原位ORP与温度监测—孔隙水硫化物专项监测—作业空气H₂S监测—温湿度辅助分析—数据有效性控制—多指标风险预警—本地声光报警—现场复核与长期管理”的技术路线。
在鱼塘底泥代表性区域设置适用的原位ORP测量装置,连续监测指定深度的电化学环境变化。
在需要评价硫化物生物学风险的项目中,采用适用的孔隙水采样与分析方法或经验证的专用H₂S测量装置,记录水中硫化物相关指标。
在清淤作业区、污泥暂存设施、排泥井或其他具有气体积聚风险的区域,配置独立H₂S气体检测报警装置。
气体检测器应安装在经过风险评估确定的位置,满足目标气体检测与人员安全管理要求。
各类传感器通过现场智能采集终端上传数据。平台根据不同介质分别显示底泥ORP、孔隙水硫化物、气态H₂S和温湿度信息。
底泥环境风险分析侧重ORP变化、硫化物测定和近底水质变化;人员安全分析侧重气态H₂S实际浓度及气体检测器报警状态。
当气体检测器触发危险报警时,应由本地系统及时发出声光警报,远程平台同步发送通知并保存事件记录。
当发生设备失联、传感器故障、超量程或校准失效时,应标记为监测能力异常,不得将故障读数解释为安全状态。
在指定底泥深度安装ORP及温度传感器,长期记录底泥还原性变化。
适用于以底质环境变化研究为主要目标的养殖池塘。
将原位ORP与定期孔隙水硫化物检测结合,研究底泥还原环境和硫化物形成之间的关系。
在清淤、排泥和污泥处理等具有人员暴露风险的作业区域,配置独立H₂S气体报警设备和现场温湿度监测。
根据需要在泥水界面下不同深度配置ORP测量点,分析垂向还原环境差异。
不同深度的测量电极应明确定位,避免安装扰动造成测层混淆。
在多个池塘设置独立测点,通过平台统一管理底泥环境趋势和设备状态。
各鱼塘的底泥性质和养殖条件不同,不应未经验证采用完全相同的环境风险阈值。
分别建立底泥还原风险等级和气态H₂S人员安全报警等级。
二者可以在平台中关联显示,但不能使用同一数值阈值或同一单位。
系统由底泥环境感知层、硫化物专项检测层、气体安全感知层、温湿度监测层、现场报警层、边缘采集层、通信层、风险分析层和平台应用层组成。
通过适用原位ORP电极获取指定底泥深度的电位信息。
使用符合实际用途的孔隙水采样、分析或专用监测装置获取硫化物信息。
通过专用气体检测器获取人员作业区域的H₂S浓度和报警状态。
分别监测底泥温度、气体检测区域空气温湿度及必要的控制箱环境。
通过具备适用可靠性的报警控制器和声光报警装置执行安全提醒。
完成多介质数据采集、时间标记、质量判断、缓存和设备状态管理。
分别评价底泥ORP异常、硫化物变化、气态H₂S风险和设备故障。
将结构化监测数据、报警事件和维护信息传输至管理平台。
提供底泥状态、硫化物数据、气体安全、温湿度、报警记录和设备运维管理。
保存测点位置、底泥深度、监测介质、仪器编号、采样时间、校准记录、有效数据及报警处置情况。
采用适用于沉积物原位测量的ORP电极,将有效感应部位安装至指定底泥深度,记录实际电位。
应根据电极的参考体系、测量稳定时间和现场环境确定数据采集程序。
在需要研究垂向变化时,可设置泥水界面下不同深度的独立ORP测点。
实际测点深度应根据底泥厚度、安装结构及现场测试确定。
计算同一测点在可比条件下的ORP变化速率和持续偏离情况。
在具有适用专用传感器及现场验证条件时,测量底泥孔隙水中的未解离H₂S。
测量结果需注明仪器原理、标定范围和实际介质。
通过适用孔隙水样品分析方法获得总溶解硫化物,并记录分析方法所采用的硫元素或硫化物计量基准。
采用适用沉积物采样和实验室方法测定底泥硫化物含量。
应明确干重、湿重或其他质量基准,不能直接与水中mg/L结果比较。
在具有人员暴露风险的空气区域安装专用H₂S检测器,获取ppm或mg/m³表示的气体浓度。
应根据实际温压条件和仪器定义处理不同气体浓度单位。
测量ORP电极附近底泥温度,为电极参比修正及环境解释提供数据。
根据需要测量泥水界面上方水体温度,分析近底水环境变化。
在气体检测位置测量空气温度,用于监测环境记录和仪器适用性评价。
记录气体检测位置的相对湿度,关注凝露及超出气体检测器适用条件的情况。
在需要时监测控制箱内部温湿度,识别可能影响电子设备的高温和凝露风险。
当有效气体浓度达到经过风险评估确定的一级报警条件时,及时发出现场及远程提醒。
当有效气体浓度达到相应危险报警条件时,执行预先设计的声光报警和人员安全响应程序。
识别传感器失联、超量程、测量故障、自检失败及其他影响检测能力的状态。
记录报警输出、声光装置反馈和必要的报警继电器状态。
记录报警确认人员、操作时间和复位条件。
人工确认报警不等于气体风险已经消除。
对底泥及孔隙水采用适用的取样、保存和实验室检测方法,避免不必要的氧化、逸散和交叉污染。
在需要时配置近底DO传感器,研究上覆水氧环境与底泥还原状态的关系。
| 监测类别 | 指标 | 主要用途 |
|---|---|---|
| 底泥环境 | ORP | 还原环境变化 |
| 底泥环境 | 底泥温度 | 温度与电位关联 |
| 孔隙水 | 未解离H₂S | 水中硫化氢风险研究 |
| 孔隙水 | 总溶解硫化物 | 硫化物变化分析 |
| 底泥本体 | 硫化物含量 | 底泥实验室评价 |
| 作业空气 | 气态H₂S | 人员气体安全 |
| 环境 | 空气温湿度 | 气体检测环境监测 |
| 设备 | 控制箱温湿度 | 设备环境管理 |
| 报警 | 等级、故障、确认、恢复 | 预警与事件管理 |
| 辅助 | pH、DO、EC等 | 环境与硫化物形态解释 |
底泥氧化还原环境受氧气输入、有机物分解以及多种氧化还原反应影响。随着可利用氧化剂和电子受体条件变化,不同微生物代谢过程可能在底泥中占据不同的重要性。
ORP能够提供局部混合电化学状态信息,但不能单独确定某个微生物过程已经发生,也不能直接表征整个池塘底泥的统一状态。
ORP测量通常使用适用惰性工作电极和参比电极组成的电位测量体系。
测量值受工作电极材料、参比电极和实际水化学环境影响。
如果需要将相对于参比电极的实测电位转换为相对于标准氢电极的Eh,可以按适用参比体系采用:
Eh=Emeasured+Ereference。
其中Ereference为相应参比电极在实际温度和电解液条件下相对于标准氢电极的电位。
如果仪器已输出经过参比修正的Eh,不应重复修正。
对同一测点、同一电极体系和可比条件下的有效数据:
DeltaORP=ORPcurrent-ORPreference。
该变化量用于分析局部还原环境相对变化。
可采用:
rORP=[ORP(t2)-ORP(t1)]/(t2-t1)。
当ORP单位为mV、时间单位为h时,变化速率单位为mV/h。
对于两个不同深度且参比体系一致的有效测点:
GORP=[ORP(z2)-ORP(z1)]/(z2-z1)。
该结果表示电位随深度的变化,不直接等同于氧气扩散通量或硫化物生成速率。
当底泥处于较强还原环境,并具有适当硫酸盐、有机物和微生物条件时,可能发生硫酸盐还原并形成硫化物。
但是,硫化物也可能与铁等金属发生反应而被固定,ORP降低不意味着溶解态H₂S浓度必然同步升高。
水中硫化物可包含H₂S、HS⁻和S²⁻等相关形态,具体比例由酸碱平衡及环境条件决定。
在一般鱼塘常见的pH条件下,分子态H₂S和HS⁻的分配尤其值得关注。
在具有有效总溶解硫化物摩尔浓度、pH、温度和适用平衡常数的条件下,可利用酸碱平衡关系估算H₂S所占比例。
简化的两形态关系为:
alphaH2S=1/[1+10^(pH-pKa1)]。
其中pKa1为相应条件下H₂S的第一解离常数。
该公式仅适用于忽略其他形态贡献且满足相应化学平衡假设的情况。
如果总溶解硫化物采用摩尔浓度表示,则:
C_H2S=alphaH2S×C_total。
当结果需要转换为mg/L时,必须根据实际报告的质量基准进行相应摩尔质量换算。
该估算结果仍受pH测量、温度、盐度、总硫化物检测及化学平衡条件影响。
ORP是混合电化学指标,而H₂S浓度是具体化学物质的浓度。
在没有经过有效现场验证的条件下,不应采用固定公式将ORP直接转换为H₂S浓度。
气体H₂S检测器测量采样位置空气中的H₂S浓度;水中H₂S测量反映水相中的相关化学组分。
二者之间的关系受到气液平衡、温度、pH、气流、扰动和传质速率影响。
不能直接根据底泥孔隙水mg/L数值计算人员呼吸区域的H₂S ppm浓度。
在明确温度、压力和理想气体近似条件时,可采用:
Cmgm3=Cppm×M/Vm。
其中M为H₂S摩尔质量,Vm为相应温压条件下的气体摩尔体积,必须保持单位一致。
对于气体报警,应优先采用检测器标准定义的直接输出单位和适用阈值,避免未经说明的单位换算造成误判。
适用电化学H₂S检测器利用目标气体在传感器电极发生的电化学反应产生响应信号。
实际输出受到标定、温湿度、气体扩散、传感器老化及其他交叉干扰因素影响。
部分电化学气体传感器可能对非目标气体产生响应,或受到高浓度气体及环境条件影响。
应根据实际检测器技术资料和现场风险条件开展适用性验证。
气体检测器的响应时间是其安全监测性能的重要指标。报警系统应考虑传感器响应、采样传输、控制判断和声光输出所需时间。
网络平台的数据刷新周期不能替代本地气体报警响应要求。
温度和相对湿度可能影响气体扩散、电化学检测器响应及凝露风险。
对于超出工作环境范围的数据,应明确质量状态,而不是简单采用固定补偿系数。
底泥温度可能影响微生物代谢和硫化物的化学平衡,但不同底泥条件下变化规律并不相同。
因此,温度可用于辅助解释ORP及硫化物变化,而不能单独预测H₂S浓度。
可以对有效ORP数据采用滑动中位数、稳健趋势估计或其他适用方法,识别持续下降和异常波动。
对突发真实变化应保留原始数据,避免被过度平滑。
对气态H₂S可在符合安全要求的条件下记录浓度、持续时间和最大值。
对于危险报警,不应为了满足较长统计窗口而延迟必要的现场报警。
气态H₂S报警阈值应依据实际作业环境、适用职业接触限值、设备标准及现场安全评估确定。
底泥硫化物环境关注阈值则应根据养殖对象、底泥背景和现场生态风险验证独立确定。
当ORP持续降低且同期孔隙水硫化物增加时,可以形成较强的底泥还原及硫化物变化线索。
但若只观察到ORP降低,不应直接标记为H₂S已经超标。
近底DO降低可能与底泥还原环境发展同时出现,但两者具有不同测量位置、物理化学含义和响应时间。
不应将底泥ORP作为上覆水DO的直接替代值。
增氧、水流、鱼类扰底、清淤和机械搅动可能改变底泥和上覆水之间的物质交换。
监测系统可记录扰动事件时间,并分析扰动前后的ORP、硫化物及气态H₂S变化。
人工取样、探头插入或底泥暴露可能改变局部氧化还原状态。
不能假设通过单一数学修正公式即可恢复真实原位ORP;应优先控制取样和安装过程,并记录扰动条件。
数据分析前应检查校准状态、量程、稳定性、设备故障和通信时间戳。
关键测量无效时,应输出监测故障状态,不能默认风险正常。
底泥环境风险由环境分析模型判断;气态H₂S安全报警由适用检测报警系统执行。
即使远程通信或云端平台失效,具有人员安全功能的本地报警装置也应按设计独立运行。
系统可定义正常、环境关注、气体一级报警、气体危险报警、设备故障和维护状态。
需要保留报警触发时间、实际测量值、执行反馈及操作人员确认记录。
人工确认表示报警已被人员接收,不表示危险已经消除。
只有满足经过设计的恢复条件,并完成必要现场安全检查后,才能按规定解除危险状态。
在仅具备ORP、气态H₂S及温湿度数据的情况下,系统可以开展底泥环境变化提示和气体安全监测,但不足以独立确定鱼塘底泥的全部化学状态或养殖动物的健康影响。
对于复杂底质环境,应进一步结合pH、DO、底泥硫化物和其他有效测量开展分析。
显示指定测点和深度的ORP、最新有效时间及测量质量。
显示底泥温度和历史变化趋势。
在配置适用测量系统时,显示孔隙水H₂S浓度及其有效性信息。
记录实验室底泥硫化物结果、采样深度和质量基准。
显示气体检测点的H₂S浓度、单位、传感器状态及报警等级。
分别显示气体测量点和设备箱内的温度、相对湿度。
支持查询不同测点、深度和时间段的ORP变化。
按照气态、孔隙水和底泥本体等介质分别展示监测结果。
识别持续下降、突然变化和长期偏离历史背景的ORP事件。
按照经确认的安全阈值和设备要求执行现场及远程报警。
对危险气体浓度执行本地声光报警,并记录相应安全响应状态。
记录声光报警器及必要报警输出的实际反馈。
对ORP电极、H₂S检测器、温湿度传感器及通信设备故障分别报警。
在具备有效多层测点时展示不同深度的电位变化。
对具有相同采样位置和有效时间关系的数据进行关联分析。
记录底泥及孔隙水采样任务、样品编号和实验室检测结果。
记录报警、人员确认、现场检查、恢复和事件关闭情况。
保存ORP电极核验和H₂S气体检测器校准记录。
记录适用的传感器响应测试、报警联动测试和维护结果。
区分正常运行、维护、故障和其他经过定义的运行状态。
统一管理不同鱼塘测点、底泥环境信息和报警记录。
生成底泥ORP变化、H₂S监测、报警事件、校准及专项检测报告。
系统由底泥ORP传感器、底泥温度传感器、专用H₂S检测设备、温湿度传感器、声光报警器、报警控制器、智能采集终端、供电通信设备及安装结构组成。
根据项目目标,可以扩展孔隙水硫化物检测、近底DO、pH、底泥采样和实验室复核配套。
采用适合沉积物测量的工作电极与参比电极结构,满足实际底泥环境中的机械强度、化学兼容性和维护要求。
通过适用安装套管、定位架或其他结构保持测点深度,减少水流和鱼类活动造成的位移。
保护结构不应使电极长期与真实底泥孔隙水隔离。
安装于ORP测点附近,提供局部温度信息。
根据项目要求选择适用的专用微型传感器、原位监测方法或采样分析方案。
需要注意,部分专用H₂S微型传感器对环境、机械结构和寿命有较严格要求,不一定适合长期无人维护的鱼塘底泥。
采用符合适用安全要求的H₂S气体检测设备,用于人员可能暴露的空气区域。
普通水下密封传感器不能直接作为空气H₂S检测器使用,反之亦然。
接收气体检测器状态及浓度信息,按照安全设计执行报警逻辑和故障处理。
在实际风险区域设置可感知的声光报警装置,满足现场安全通知需求。
在适用位置监测环境温度和相对湿度,并根据气体检测器工作条件进行安装。
用于监测箱内温湿度和凝露风险,不替代作业空气H₂S检测。
在需要研究底泥与上覆水关系或计算H₂S形态时,配置有效DO和pH监测设备。
负责数据采集、时间同步、质量标记、缓存和平台数据传输。
采用与现场网络条件相匹配的有线或无线通信方式。
按照底泥监测和气体安全报警负载分别设计供电可靠性。对需要独立报警的安全设备,应根据实际风险配置适当备用电源。
根据现场环境配置适用的防水、防尘、防腐和防凝露结构。
根据实际采样深度、测定项目和专业检测要求配置适用采泥、取样及样品保存设施。
| 序号 | 设备名称 | 主要功能 | 配置建议 |
|---|---|---|---|
| 1 | 底泥ORP传感器 | 原位还原状态监测 | 核心必选 |
| 2 | 底泥温度传感器 | 底泥温度测量 | 建议配置 |
| 3 | 孔隙水H₂S检测组件 | 水相H₂S监测 | 按项目目标配置 |
| 4 | 底泥硫化物实验室检测配套 | 底泥含硫化物评价 | 建议配置 |
| 5 | 气态H₂S检测器 | 作业空气安全监测 | 有人员暴露风险时必配 |
| 6 | 空气温湿度传感器 | 气体监测环境记录 | 建议配置 |
| 7 | 控制箱温湿度传感器 | 箱内环境监测 | 选配 |
| 8 | 气体报警控制器 | 安全报警管理 | 气体安全项目必配 |
| 9 | 声光报警器 | 现场危险提醒 | 气体安全项目必配 |
| 10 | 报警反馈接口 | 输出状态确认 | 建议配置 |
| 11 | 底泥安装及定位结构 | 测点稳定 | 核心必选 |
| 12 | 近底DO传感器 | 氧环境辅助监测 | 选配 |
| 13 | 近底pH传感器 | 硫化物形态辅助分析 | 按分析目标配置 |
| 14 | 智能采集终端 | 采集、存储与传输 | 核心必选 |
| 15 | 通信设备 | 远程数据传输 | 核心必选 |
| 16 | 供电及保护系统 | 连续运行 | 核心必选 |
| 17 | 户外防护箱 | 设备防护 | 按现场配置 |
| 18 | 综合在线监测平台 | 分析、预警和追溯 | 集中部署 |
| 参数项目 | 工程选型参考 |
|---|---|
| 测量对象 | 底泥原位氧化还原电位 |
| 测量原理 | 适用电位法 |
| 候选量程 | -500~+500mV或根据实际扩大 |
| 工程核验目标 | 可评估标准液中±5~±10mV |
| 长期原位准确度 | 需现场验证,不等同于标准液误差 |
| 显示分辨率 | 可参考1mV或更细 |
| 参比电极 | 应明确类型和电解液条件 |
| 温度记录 | 建议同步支持 |
| 底泥安装深度 | 按目标测层设计 |
| 耐污损及维护 | 应满足现场使用要求 |
| 参数项目 | 工程选型参考 |
|---|---|
| 测量对象 | 孔隙水未解离H₂S或明确的硫化物指标 |
| 候选测量原理 | 适用选择性传感器或专项分析方法 |
| 单位 | mg/L、μmol/L等 |
| 候选范围 | 按实际背景和目标风险确定 |
| 检测限 | 按选用方法及现场验证确认 |
| pH与温度影响 | 应评估 |
| 抗硫化物污染 | 应评估 |
| 长期连续监测能力 | 需依据实际传感器验证 |
| 实验室比测 | 应建立 |
| 参数项目 | 工程选型参考 |
|---|---|
| 检测对象 | 空气中的气态H₂S |
| 测量原理 | 适用气体检测技术 |
| 候选量程 | 可评估0~100ppm等规格,按风险确定 |
| 显示分辨率 | 由实际安全检测需求确定 |
| 准确度 | 满足适用检测报警仪器要求 |
| 响应时间 | 满足风险评估及设备标准要求 |
| 一级报警 | 按适用职业卫生及安全要求设定 |
| 危险报警 | 按场所风险和设备要求设定 |
| 故障报警 | 应支持 |
| 现场声光输出 | 安全项目应支持 |
| 环境温湿度范围 | 以实际产品规格为准 |
| 交叉干扰 | 应核验 |
| 功能测试与校准 | 应符合适用程序 |
| 参数项目 | 工程选型参考 |
|---|---|
| 空气温度范围 | 可参考-20~60℃,按现场调整 |
| 空气温度准确度目标 | 可参考±0.3℃ |
| 相对湿度范围 | 0~100%RH,需考虑非凝露使用条件 |
| 湿度准确度目标 | 可参考±3%RH,按工作区间验证 |
| 底泥温度范围 | 覆盖实际水体环境 |
| 底泥温度准确度目标 | 可参考±0.2℃ |
| 底泥含水率 | 不由普通空气湿度探头直接测定 |
| 长期稳定性 | 按现场校验确认 |
| 参数项目 | 工程要求 |
|---|---|
| 气体报警等级 | 按风险设计 |
| 报警输出 | 声光及必要的接口输出 |
| 故障状态 | 应支持 |
| 报警记录 | 应保存触发及恢复时间 |
| 确认与复位 | 按权限及安全要求控制 |
| 本地独立运行 | 安全用途应满足 |
| 断网运行 | 不应影响必要本地报警 |
| 备用供电 | 按现场风险配置 |
| 联动反馈 | 建议支持 |
| 参数项目 | 工程选型参考 |
|---|---|
| ORP采集周期 | 可评估5~15分钟 |
| 底泥温度采集 | 与ORP同步 |
| 气体检测周期 | 满足实际安全报警实时性要求 |
| 温湿度采集 | 可评估1~5分钟 |
| 报警记录 | 应记录实际发生时间 |
| 原始数据保存 | 应支持 |
| 传感器故障识别 | 应支持 |
| 离线缓存 | 应支持 |
| 时间同步 | 应支持 |
| 远程通信 | 按项目要求配置 |
本章所有候选量程、准确度和采集周期均为工程选型参考,不代表某个具体产品已经达到相应性能。
底泥ORP、电化学H₂S气体检测和孔隙水H₂S测量属于不同技术,应分别选择适用设备并开展验证。
建设鱼塘底泥ORP/H₂S综合在线监测平台,统一管理底泥还原状态、不同介质硫化物、温湿度、报警事件及设备状态。
展示各监测点ORP、底泥温度和最新有效数据时间。
展示原始ORP、参比电极信息、测量深度和趋势。
在具备多层数据时显示不同底泥深度的电位变化。
在配置相应检测时显示水相H₂S浓度和测量方法。
管理底泥硫化物含量、采样深度和质量基准。
显示空气中H₂S浓度、检测点和对应报警状态。
分别展示底泥温度、空气温湿度和设备箱温湿度。
支持按日、周、月和养殖周期查询ORP变化。
根据介质分别展示气态及水相H₂S变化,不混合计量单位。
根据经过验证的项目规则显示底泥还原环境关注状态。
显示气体一级报警、危险报警、检测器故障和人员确认记录。
记录报警命令、输出状态和实际反馈。
显示电极校准状态、气体检测器自检结果、失联和故障信息。
记录采泥和孔隙水样品的采集位置、深度、时间及检测结果。
形成异常发现、现场检查、采样和结果复核的完整事件档案。
支持导出原始监测值、质量标记和报警事件。
生成底泥环境趋势、H₂S安全报警、温湿度异常、设备维护和专项检测报告。
研究不同季节和养殖阶段的底泥还原环境变化。
识别同一有效测点ORP持续下降的过程。
在多层监测条件下分析不同底泥深度的氧化还原状态差异。
研究底泥温度变化与ORP之间的统计关系。
在具有有效检测数据时分析硫化物变化及其与底泥环境的关系。
在具有有效pH、温度和总溶解硫化物资料时,按照适用化学平衡关系分析未解离H₂S。
通过相同检测方法和质量基准下的实验室数据,研究底泥硫化物长期变化。
比较还原环境变化与硫化物检测结果之间的关系,避免未经验证的直接浓度换算。
统计报警次数、持续时间、有效最大值和现场响应结果。
研究气体检测点环境条件对仪器运行和气体浓度变化的可能影响。
在实际开展清淤并符合安全程序的条件下,比较作业前后底泥ORP及硫化物变化。
研究鱼类扰底、机械作业或其他实际扰动事件与监测信号变化的时间关系。
在配置近底DO、pH等辅助指标时,研究上覆水状态与底泥还原环境的关系。
在测量深度、参比电极和监测方法一致的条件下,比较不同鱼塘环境特征。
根据校准和现场比测数据分析ORP及H₂S检测器长期漂移。
对气体传感器干扰、湿度异常、设备故障和真实气体事件进行分类复盘。
通过独立检查和适用测试评价报警系统是否存在漏报或延迟。
利用真实底泥样品及长期监测数据更新本地ORP关注规则。
根据电极污染、校准漂移和气体检测器功能测试结果优化维护安排。
通过多年数据研究底泥环境变化与养殖管理活动之间的联系,为底质管理提供基础资料。
系统分别建立底泥环境风险预警和气态H₂S人员安全报警两套判别机制。
底泥ORP和孔隙水硫化物用于水环境研究;气态H₂S浓度用于对应场所的气体安全监测。
当同一测点有效ORP持续下降且达到本地关注条件时,生成底泥还原环境变化提醒。
当ORP发生明显突变时,先检查传感器接触、安装扰动和校准状态,再分析底泥环境变化。
在具有有效专用测量结果时,按照项目确认的水环境风险条件生成相应关注信息。
当实验室底泥硫化物结果明显偏离本地背景或适用评价条件时,提示开展专项复核。
当气体检测器达到经风险评估确定的一级报警条件时,执行现场报警和管理人员通知。
当气态H₂S达到相应危险报警条件时,应按照现场应急程序组织人员避险和专业处置。
不应要求人员依靠闻气味或自行靠近疑似释放位置确认浓度。
当检测器达到测量上限时,不能将其当作普通高值记录处理,应按照设备和安全程序执行。
对传感器故障、通信中断、供电异常及其他影响安全检测能力的状态进行独立报警。
当本地报警装置未按命令正常执行时,应产生设备故障记录并组织维护。
当空气相对湿度或控制箱环境不满足设备运行要求时,提示检查防护和检测器状态。
当底泥温度出现异常变化时,提示检查实际水体环境和传感器。
温度变化本身不代表H₂S已经超限。
当底泥还原性增强且相应作业区H₂S浓度升高时,可以分析两种现象之间是否存在现场关联。
这种关联不能替代气体检测器的独立安全判断。
对疑似H₂S危险区域,应执行适用的作业安全、区域隔离和应急响应制度。
对于受限空间及可能积聚有毒气体的设施,不应在未经专业风险评估、检测和防护安排的条件下进入。
| 预警类别 | 主要依据 | 建议措施 |
|---|---|---|
| 底泥环境关注 | ORP持续偏离有效背景 | 核查测量质量并安排底泥复核 |
| 硫化物变化关注 | 有效专项检测结果变化 | 进一步分析底泥及水环境 |
| 气体一级报警 | H₂S达到已批准一级报警条件 | 现场声光提示及管理通知 |
| 气体危险报警 | H₂S达到危险报警条件 | 执行人员安全应急程序 |
| 气体超量程 | 超过有效检测范围 | 按安全故障及危险情形处理 |
| 温湿度异常 | 超出设备适用条件 | 检查设备环境 |
| ORP电极故障 | 校准或测量异常 | 安排维护和复测 |
| 气体检测器故障 | 检测能力异常 | 启动相应安全保障措施 |
| 报警器故障 | 输出或反馈异常 | 维修并进行功能验证 |
底泥环境关注事件可以在有效数据恢复及专业复核后按管理要求关闭。
气态H₂S安全报警应按经批准的安全程序解除。单次浓度下降、远程数据恢复或人工点击确认,都不能单独证明现场已经安全。
明确鱼塘数量、面积、水深、底泥厚度、养殖对象、底泥处理方式和H₂S风险管理目标。
调查底泥厚度、沉积区域、主要有机物输入位置及历史底质变化。
调查清淤、排泥、污泥暂存和设备检修等可能存在气体暴露的实际场景。
分别确定底泥ORP测点、孔隙水硫化物采样位置和气态H₂S检测位置。
根据实际底泥厚度和研究目的确定测量深度,采用适用结构稳定定位。
选择满足实际沉积物测量条件的电极,明确参比体系和维护要求。
根据项目预算、预期浓度范围和连续性要求选择适用专用检测或实验室采样方案。
根据现场风险和适用安全要求确定气体检测设备、量程、响应时间和报警功能。
分别选择底泥温度、环境空气温湿度及必要的控制箱温湿度设备。
根据实际场所安全需求设计本地报警控制、声光输出、备用电源及远程通知。
完成底泥电极、气体检测器、温湿度监测、采集终端和报警装置安装。
采用适用标准液核验电极响应,记录参比电极和温度条件。
检查电极位置、实际深度、接触状态和长期漂移情况。
由具备相应能力的人员按照检测器技术要求和适用安全程序进行校准及功能验证。
不得在真实鱼塘作业现场通过随意释放H₂S来测试报警系统。
使用有效参考设备检查温度和湿度测量性能。
通过安全的测试信号或设备规定的功能测试程序验证报警逻辑及执行反馈。
验证平台通信及历史数据缓存,同时确认远程失联不影响必要的本地气体安全报警。
按照适用实验室方法采集具有代表性的底泥和孔隙水样品,与在线监测数据关联。
积累不同季节、不同温度和不同养殖管理状态下的底泥ORP背景。
分别制定底泥环境关注阈值和气体安全报警阈值,完成必要的专业审核。
对传感器稳定性、数据连续性、气体报警和维护需求开展实际运行验证。
分别验收底泥ORP、H₂S检测、温湿度、报警功能、设备故障和数据质量。
不能仅以平台显示H₂S数值就认定系统具有可靠的人员安全报警能力。
检查ORP、H₂S、温湿度和报警状态是否正常更新。
根据底泥附着和电极状态执行适用清洁维护,避免损伤敏感部位。
定期检查电极响应和参比状态。
在底泥淤积、清淤或安装结构变化后重新确认实际测量深度。
按设备要求和现场安全制度进行规定的功能测试。
根据设备技术要求及实际使用条件确定校准周期。
检查防护、凝露和测量漂移。
定期验证本地报警输出及实际执行能力。
对需要独立安全报警的设备,按设计检查备用供电能力。
按照项目监测计划开展底泥硫化物和必要的孔隙水分析。
在涉及底泥扰动和可能释放H₂S的作业前,按现场风险评估落实适用气体检测和人员安全措施。
对ORP突变、H₂S报警和设备故障分别分析原因。
保存原始监测数据、实验室结果、报警日志和维护记录。
培训管理人员正确区分底泥环境风险与气态H₂S人员安全风险,掌握报警确认和应急报告程序。
通过原位ORP获得底泥环境变化的长期时间序列。
将ORP与孔隙水或底泥本体硫化物检测结合,改善对底质环境变化的解释。
为存在气态H₂S暴露风险的区域提供适用的监测报警能力。
分别管理底泥、孔隙水、上覆水和空气中的不同测量指标。
辅助分析仪器运行条件及底泥温度变化。
区分环境关注、安全危险和设备故障,避免混用风险等级。
支持多个鱼塘及不同风险位置的集中监测。
通过采样与专业检测增强数据解释的可靠性。
形成从监测异常、报警执行到现场处理的完整记录。
为养殖底泥管理、清淤评估和环境研究提供长期基础数据。
对有机物积累较明显的底泥区域开展ORP和硫化物相关监测。
结合目标养殖环境需求开展底泥还原环境监测。
根据底泥环境、养殖方式和风险条件设置适用监测点。
对沉淀区和污泥聚集区域开展相应环境监测。
对具有硫化物或气体暴露风险的污泥处理位置进行针对性监测。
在经风险评估确定的作业位置开展气态H₂S安全监测。
对可能发生气体聚集的设施配置适用气体安全检测与报警。
采用不同深度ORP测点研究沉积物还原环境变化。
结合原位监测和实验室底泥硫化物测定,开展长期环境评价。
统一管理不同鱼塘的ORP和专项检测结果。
在实际底泥管理措施前后开展可比监测,研究环境变化。
将底泥ORP、硫化物、温度和有效辅助水质数据用于生态环境研究。
提高底泥还原环境变化记录的连续性。
通过专项检测与ORP监测结合,为研究硫化物积累提供资料。
在适用场景中通过气态H₂S报警提高危险信息发现及时性。
为底泥扰动作业风险评估和现场安全管理提供监测支持。
减少部分人工抄录和不必要的设备状态检查。
通过长期ORP和硫化物数据研究底泥环境变化规律。
通过独立故障识别降低监测失效被误认为环境正常的风险。
形成底泥、孔隙水、气态H₂S、温湿度和报警信息的综合档案。
系统可能通过辅助安排底泥调查、提高风险发现及时性和改善设备运维形成经济管理价值。
实际收益应结合设备投入、校准、气体安全设施、采样分析和维护成本计算。
缺少真实项目数据时,不应承诺固定降低养殖损失比例或完全消除硫化氢风险。
该标准于2017年9月1日起实施,规定了土壤和沉积物中硫化物的亚甲基蓝分光光度测定方法。
可作为适用底泥样品硫化物实验室检测的技术依据。
该标准于2026年5月1日起实施,规定了土壤和沉积物中硫化物的碘量法。
应根据实际样品、方法适用性及检测范围决定是否采用。
该标准于2022年3月1日起实施,适用于相关水样中的硫化物测定。
对于底泥孔隙水样品,需确认实际样品基质、取样和分析过程是否满足方法适用条件。
该标准于2025年6月1日起实施,适用于相应作业场所环境气体检测报警仪器的技术要求。
可作为人员暴露风险场景中气体检测报警设备选型与性能验证的重要依据。
该职业卫生标准于2020年4月1日起实施,并应结合现行适用修改单使用。
可作为适用工作场所化学有害因素职业接触评价和气体风险管理的技术依据。
职业接触限值与设备报警设定值不是必然相同的数值,实际报警设计需要专业风险评估。
该标准于2024年10月1日起实施,可作为水产养殖综合在线监测系统建设的通用技术依据。
该标准于2022年8月1日起实施,可为适用地表水监测的采样、质量控制及记录管理提供参考。
其适用范围不能直接替代底泥和气体的专项检测方法。
该标准规定了适用水质样品的保存及管理要求。
硫化物样品还应按照具体检测方法控制样品保存和运输过程。
应明确参比电极体系、实际测量深度、温度、测量稳定性及底泥扰动条件。
应严格区分空气、孔隙水和底泥本体中硫化物相关指标的单位与检测方法。
在具有人员安全风险的场所,应采用适用的检测、声光报警、故障监测和维护程序。
应保存原始数据、传感器校准、测点位置、报警状态和现场复核结果。
正式工程应采用实施时现行有效且与检测对象、实际作业场所和项目性质相适用的标准。
生态环境风险评价、气体检测报警和职业安全管理应分别开展符合其用途的验证。
本章提供鱼塘底泥ORP/H₂S综合在线监测的典型工程设计示例,用于说明不同养殖和作业条件下的监测需求、设备配置及预期用途。
以下全部为假设性工程设计示例,不代表已经实施的成功案例或实际工程业绩。
某高密度养殖鱼塘底部存在明显有机沉积物。
了解底泥ORP及温度变化,并开展定期硫化物检测。
配置固定底泥ORP和温度监测点,建立实验室硫化物复核流程。
为底泥还原环境长期评价提供数据。
某养虾池塘需要关注底泥还原环境及硫化物变化。
获取底泥ORP、底泥温度和孔隙水硫化物检测资料。
采用原位ORP监测与适用孔隙水取样分析结合。
为底泥环境研究和养殖管理提供辅助数据。
某较深鱼塘需要研究底泥不同深度的还原环境。
获取不同泥层ORP及温度。
采用多个明确定位的底泥ORP电极,记录测量深度及参比体系。
为底泥还原环境垂向变化研究提供资料。
某鱼塘计划进行底泥清淤,作业期间需要关注可能释放的H₂S气体。
监测作业区域气态H₂S浓度和报警状态。
按安全评估配置适用的气体检测报警设备、现场声光报警及人员应急程序。
为清淤期间的气体安全管理提供监测支持。
某养殖设施具有污泥暂存区域,需评价局部气体风险。
监测气态H₂S、空气温湿度和报警状态。
按照现场气流、空间结构和风险等级配置气体检测及本地报警系统。
提高作业区域气体风险信息的及时性。
某鱼塘需要研究底泥还原环境与上覆水氧状态的关系。
同时获取底泥ORP、底泥温度和近底DO。
设置独立的底泥测点及近底水质探头,统一时间记录。
为底泥与上覆水之间的环境关系研究提供数据。
某鱼塘计划实施经过评估的底泥管理措施。
比较治理前后ORP和底泥硫化物变化。
建立具有相同测点深度、采样方法和实验室检测口径的前后对照监测。
为底泥管理效果评价提供可比数据。
某养殖场拥有多个鱼塘,需要统一管理底泥环境信息。
采集不同鱼塘的ORP、温度及硫化物专项检测结果。
采用分布式底泥监测节点和集中平台,为各鱼塘建立独立历史背景。
提高多鱼塘底泥变化管理能力。
某技术研究项目需要验证孔隙水H₂S专用监测方法。
对比专用传感器输出与适用实验室硫化物分析结果。
采用受控测量与现场样品复核相结合的方式,评价测量准确度、稳定性和维护要求。
为孔隙水H₂S长期在线监测的适用性研究提供依据。
某养殖污泥处理区域需要同时保留本地安全报警和远程管理能力。
记录气态H₂S、温湿度、报警执行反馈和设备故障。
配置独立本地气体检测报警系统,并通过数据接口连接远程管理平台。
提高安全报警状态和设备运维信息的完整性。
上述全部示例均为假设性工程设计,不代表真实已实施项目或已取得的实际业绩。
实际监测性能、气体报警可靠性、底泥环境改善及经济效益,应通过真实工程数据验证。
[1] HJ 833—2017《土壤和沉积物 硫化物的测定 亚甲基蓝分光光度法》。
[2] HJ 1459—2026《土壤和沉积物 硫化物的测定 碘量法》。
[3] HJ 1226—2021《水质 硫化物的测定 亚甲基蓝分光光度法》。
[4] GB 12358—2024《作业场所环境气体检测报警仪器 通用技术要求》。
[5] GBZ 2.1—2019《工作场所有害因素职业接触限值 第1部分:化学有害因素》,及现行适用修改单。
[6] GB/T 43744—2024《水产养殖环境监控系统通用技术要求》。
[7] HJ 91.2—2022《地表水环境质量监测技术规范》。
[8] HJ 493—2009《水质 样品的保存和管理技术规定》。
[9] 底泥氧化还原电位原位测量、参比电极修正及沉积物垂向变化相关研究资料。
[10] 沉积物硫酸盐还原、硫化物形成及孔隙水化学形态相关技术资料。
[11] 水中未解离H₂S与HS⁻的酸碱平衡及温度、pH影响相关研究资料。
[12] H₂S气体检测器、电化学传感器交叉干扰及温湿度影响相关技术资料。
[13] 水产养殖底泥有机质积累、还原环境及硫化物生态风险相关研究资料。
[14] 水质硫化物样品采集、保存与实验室检测质量控制相关技术资料。
[15] 作业场所H₂S暴露风险评估、气体检测和现场应急管理相关专业资料。
[16] 生态环境部:HJ 833—2017《土壤和沉积物 硫化物的测定 亚甲基蓝分光光度法》。https://www.mee.gov.cn/ywgz/fgbz/bz/bzwb/jcffbz/201707/t20170724_418409.shtml
[17] 生态环境部:HJ 1459—2026《土壤和沉积物 硫化物的测定 碘量法》。https://www.mee.gov.cn/ywgz/fgbz/bz/bzwb/jcffbz/202602/t20260206_1143751.shtml
[18] 生态环境部:HJ 1226—2021《水质 硫化物的测定 亚甲基蓝分光光度法》。https://www.mee.gov.cn/ywgz/fgbz/bz/bzwb/jcffbz/202202/t20220228_970081.shtml
[19] 国家标准信息公共服务平台:GB 12358—2024《作业场所环境气体检测报警仪器 通用技术要求》。https://openstd.samr.gov.cn/bzgk/std/newGbInfo?hcno=CAB81EA2B8D4788DF49A803C73C0507E
[20] 国家卫生健康委员会:GBZ 2.1—2019《工作场所有害因素职业接触限值 第1部分:化学有害因素》。https://www.nhc.gov.cn/wjw/pyl/202003/ef23dfd84a004d46963b060c5e01432a.shtml
[21] 国家标准信息公共服务平台:GB/T 43744—2024《水产养殖环境监控系统通用技术要求》。https://openstd.samr.gov.cn/bzgk/std/newGbInfo?hcno=5FAB073DBA8ED50C5C70AD0BD3349E95
[22] 生态环境部:HJ 91.2—2022《地表水环境质量监测技术规范》。https://www.mee.gov.cn/ywgz/fgbz/bz/bzwb/jcffbz/202205/t20220506_977066.shtml
[23] 生态环境部:HJ 493—2009《水质 样品的保存和管理技术规定》。https://www.mee.gov.cn/ywgz/fgbz/bz/bzwb/jcffbz/200910/t20091010_162157.htm
[24] 美国国家职业安全卫生研究所:Hydrogen Sulfide — NIOSH Pocket Guide to Chemical Hazards。https://www.cdc.gov/niosh/npg/npgd0337.html
[25] 美国国家职业安全卫生研究所:Hydrogen Sulfide — Immediately Dangerous to Life or Health。https://www.cdc.gov/niosh/idlh/7783064.html
[26] 沉积物氧化还原电位测量及参比修正相关专业技术资料,应结合实际电极和温度条件使用。
本方案以底泥ORP、H₂S浓度、温湿度和报警状态为核心监测内容。
底泥ORP用于辅助评价局部氧化还原环境,其数值不能直接代表硫化氢浓度。
底泥孔隙水H₂S、总溶解硫化物、底泥本体硫化物和空气中气态H₂S属于不同监测对象,必须明确检测介质和单位。
普通气体H₂S传感器不能直接埋入水下底泥中,作为孔隙水溶解态H₂S检测器使用。
水中H₂S与HS⁻的分配受到pH、温度及其他条件影响。缺少有效pH及硫化物分析数据时,不能直接计算未解离H₂S浓度。
空气中的H₂S浓度不能由底泥ORP或孔隙水硫化物浓度直接换算。
底泥ORP测量必须明确电极参比体系、测量深度及原位测量条件。
底泥扰动和空气接触可能影响氧化还原状态,采样及安装过程应尽量控制干扰。
对于空气温湿度,应明确传感器安装在气体测量区域还是设备箱内部,两者不能混用。
普通空气湿度传感器测量的相对湿度不能直接解释为底泥含水率。
气态H₂S检测应根据实际人员暴露风险、场所条件和设备技术要求设计。
气体检测设备应具备适用的报警功能和故障识别能力,不应仅依赖远程平台通知。
在具有急性气体暴露风险的场所,现场声光报警和人员安全响应应优先于一般环境趋势分析。
气体报警设定值应依据实际安全和职业卫生要求确定,不应将危险浓度参考值直接当作通用报警阈值。
对于H₂S危险区域,不能依靠臭鸡蛋气味判断是否安全。
工作人员不应未经专业防护和适用作业许可进入可能积聚有毒气体的受限空间。
气体检测器失效、超量程或通信中断应被视为检测能力异常,不能自动解释为气体浓度为零。
底泥硫化物实验室检测应按照适用方法开展取样、保存、测定和质量控制。
生态环境风险与人员气体安全风险应分别建立预警等级和事件处置流程。
通过底泥ORP原位监测、H₂S分介质检测、温湿度辅助分析、独立气体安全报警、实验室复核和长期数据管理,可形成适用于鱼塘底泥环境评价与硫化氢风险管理的综合在线监测技术体系。
 排插式LoRa转4G智能网关
 无线远程压力采集终端
 LoRaWAN无线远程液位传感器
 无线智能消防栓水压监测
 GNSS地质灾害监测站
 一体化倾斜伏倒检测仪
 地表裂缝监测仪
 无线4g倾斜传感器(内置电池)
 卫星物联网传输数据采集主机
 智能水位控制器
 智能主机环境数据4G采集仪
 S-CGC5低功耗温湿度监控
 4G喷灌滴灌流量计
 土壤热流计热通量传感器
 有线波载64路阀门集中控制器
 S-PSVF 电池供电4G无线阀门控制
 水位地灾拍照雷达一体化水位
 水中硼线上自动分析仪
 水中镍线上分析仪传感器
 水质铬自动分析仪传感器
 美丽乡村水质物联网平台
 智能井盖管理软件平台
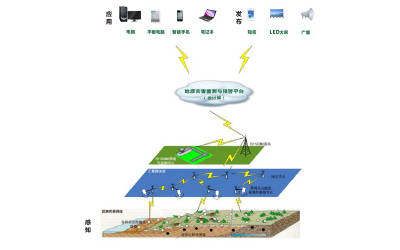 S-DZJC监测与预警服务平台
 负氧离子LED显示发布系统
 在线式智能一级声级计噪声监
 噪音扬尘监测系统
 太阳能供电电流电压远程监控
 超声波风速风向,温湿度,噪声

 在线咨询 9:00-18:00